Celdas de automatización industrial, sistemas paletizadores de alta cadencia, efectores finales mecanizados por CNC y plataformas didácticas homologadas. Haz clic en cualquier imagen para abrirla en pantalla completa con zoom interactivo.
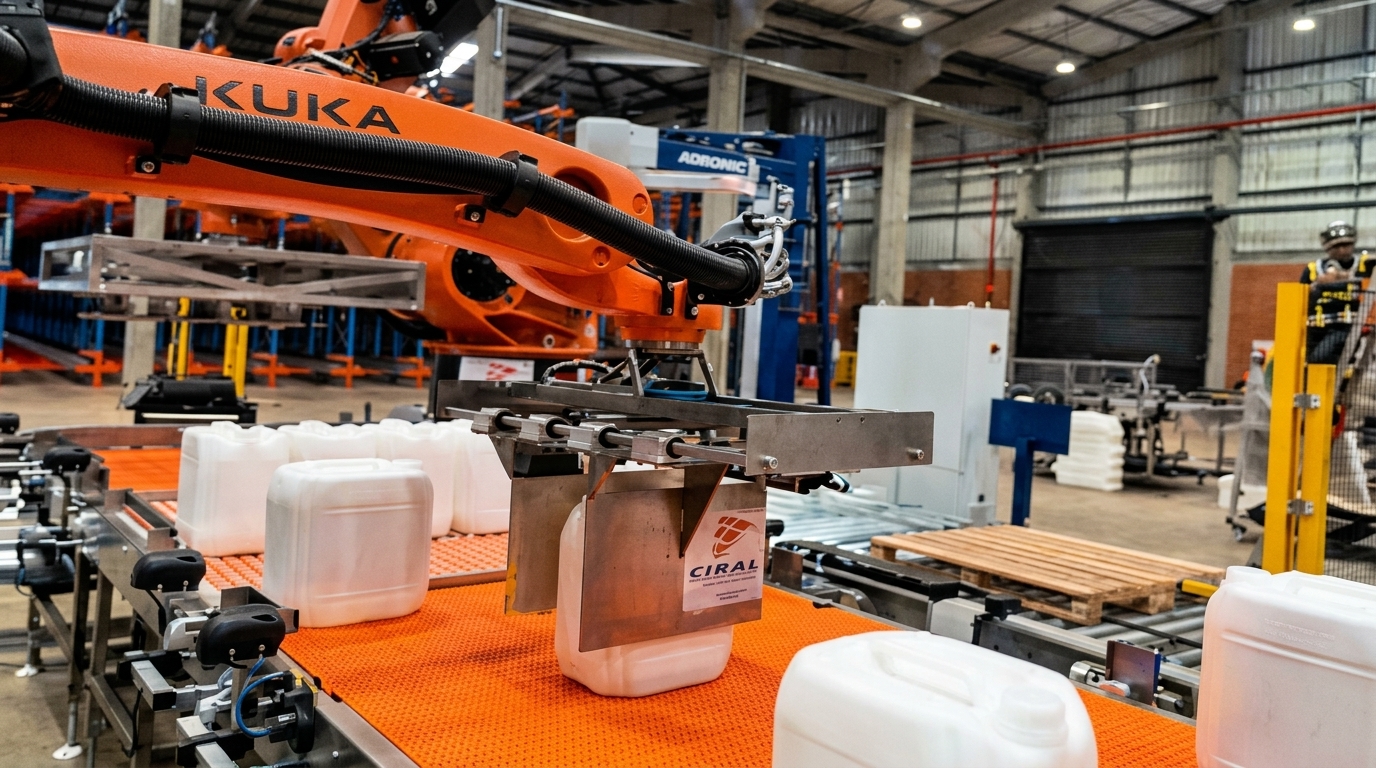
Celda robótica automatizada de alta cadencia para estibado de packs de bebidas gaseosas (1L, 1.5L, 2L y 3L). Incorpora un robot KUKA KR210 para estiba de paquetes, un robot KUKA KR180 para colocación de separadores de cartón y un dispensador automático de pallets vertical diseñado y fabricado íntegramente en Paraguay por CIRAL.
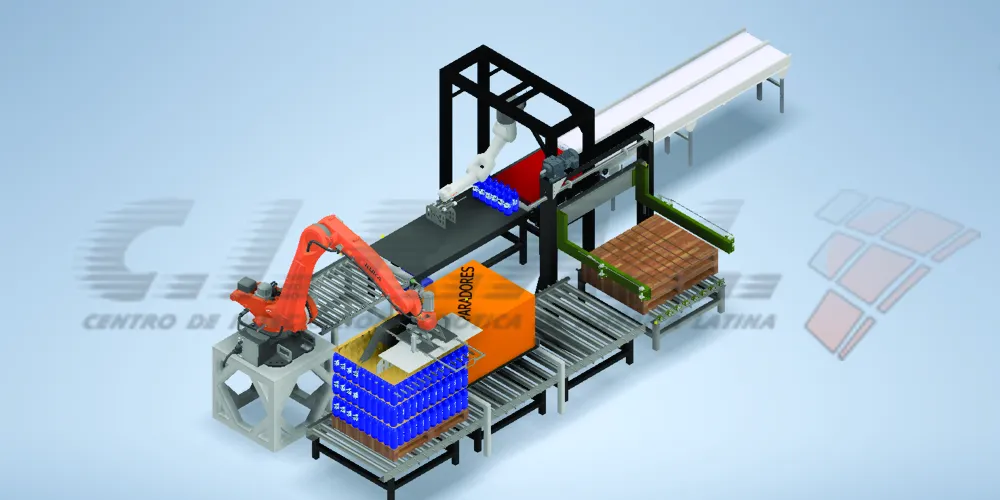
Robot estibador de paquetes termocontraíbles sobre pallets de madera en ciclos continuos.

Almacén vertical con elevador neumático y rodillos motorizados de alimentación unitaria.
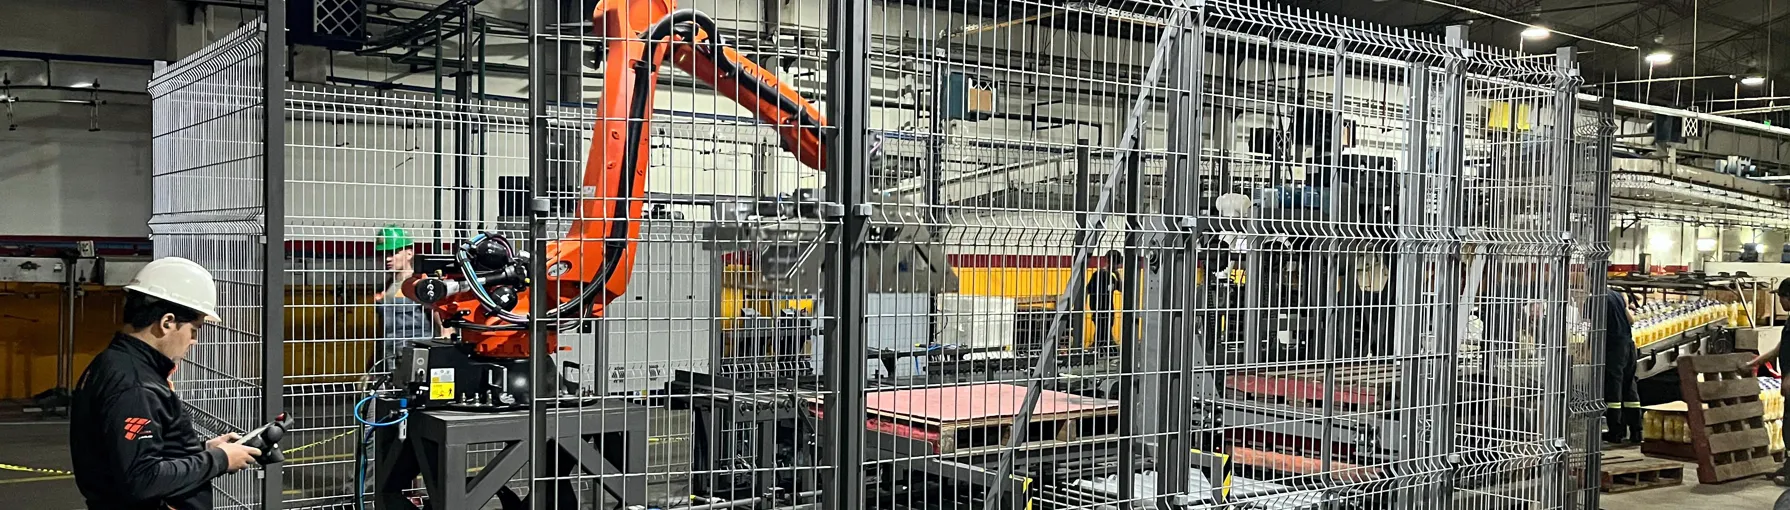
Transporte continuo y sincronizado de packs hacia la garra del manipulador robótico.

Célula robotizada trabajando a régimen continuo con barreras optoelectrónicas de seguridad.
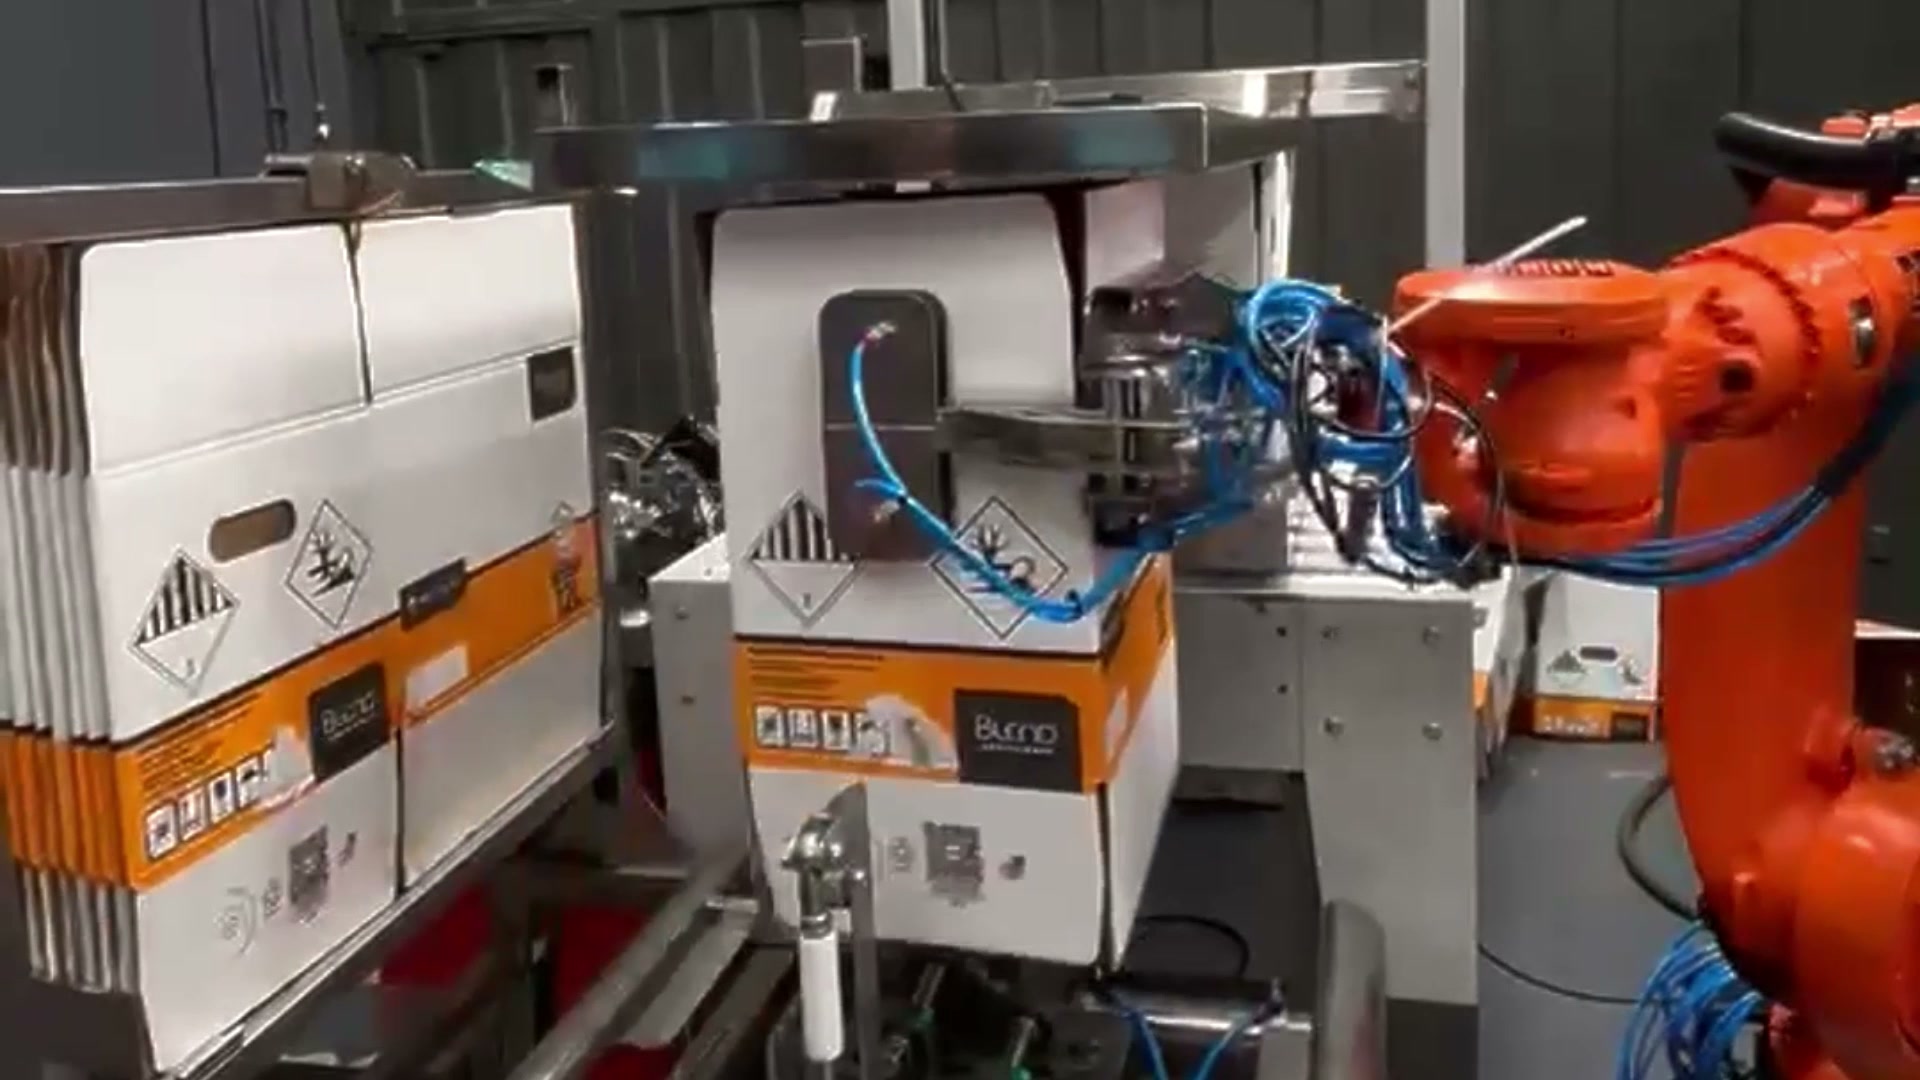
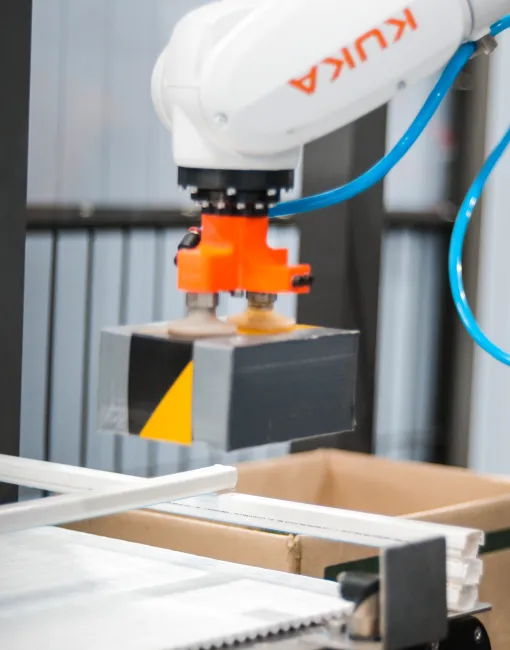
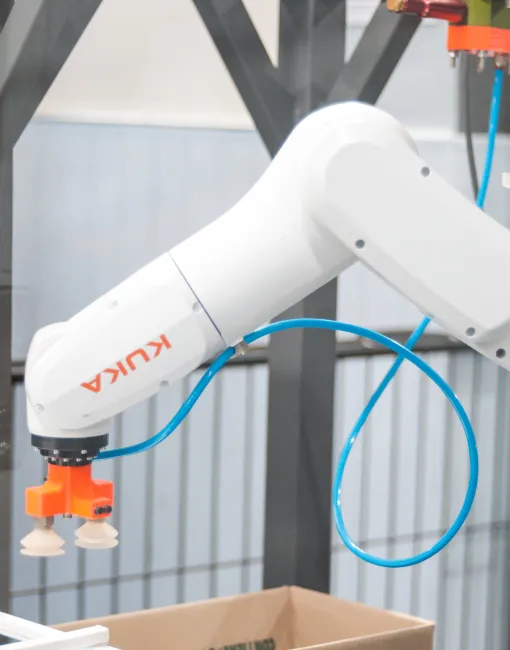
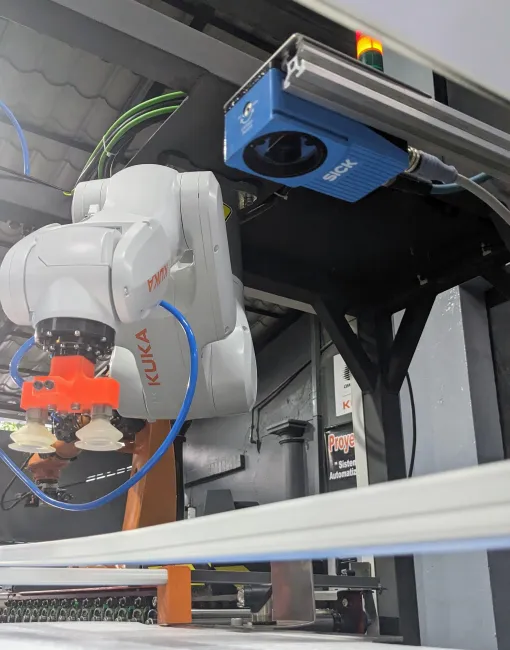
Celda robótica de alta velocidad integrada por CIRAL para la nueva planta de formulación de Blend Agriscience en Hernandarias. La solución resuelve el conformado continuo y escuadrado de cajas con cabezal de vacío neumático de alta sensibilidad, sincronizando el empaque secundario con el envasado continuo de agroquímicos industriales bajo estrictos estándares de seguridad y fiabilidad.
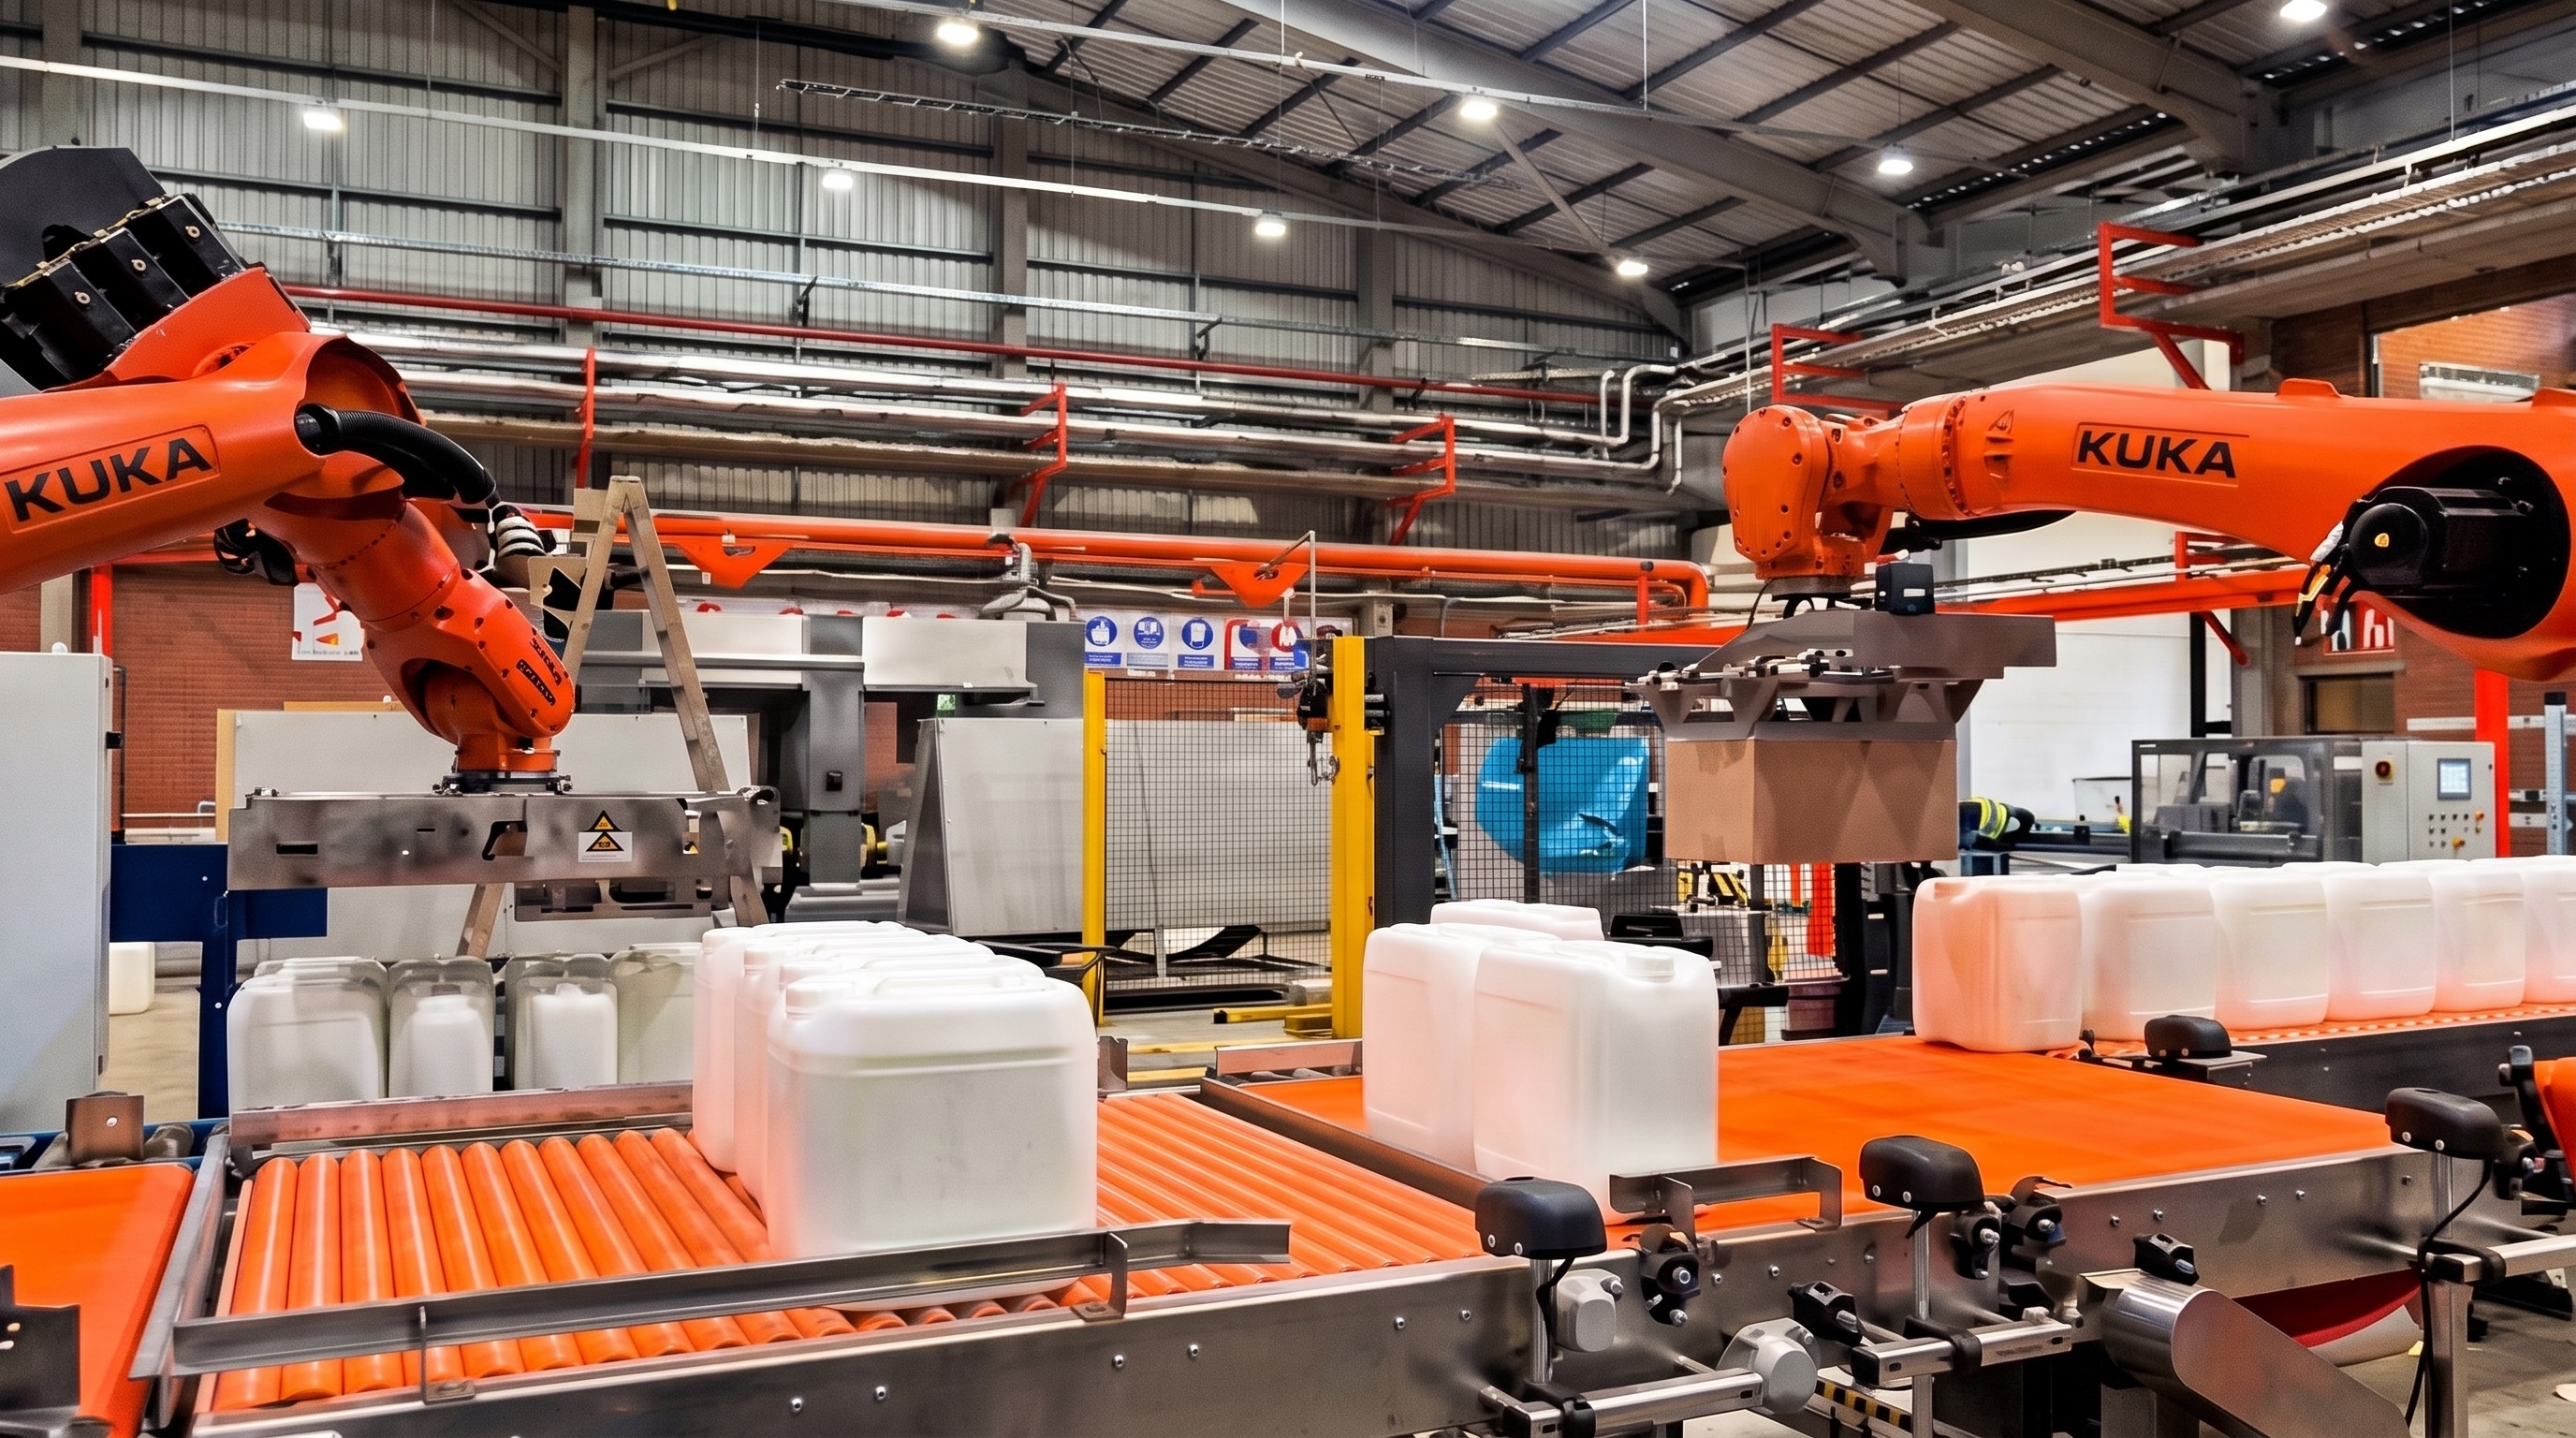
Sincronización del flujo continuo de cajas con la línea de envasado y paletizado de agroquímicos.
Brazo articulado con cabezal de succión neumático para alimentación ininterrumpida de cajas.
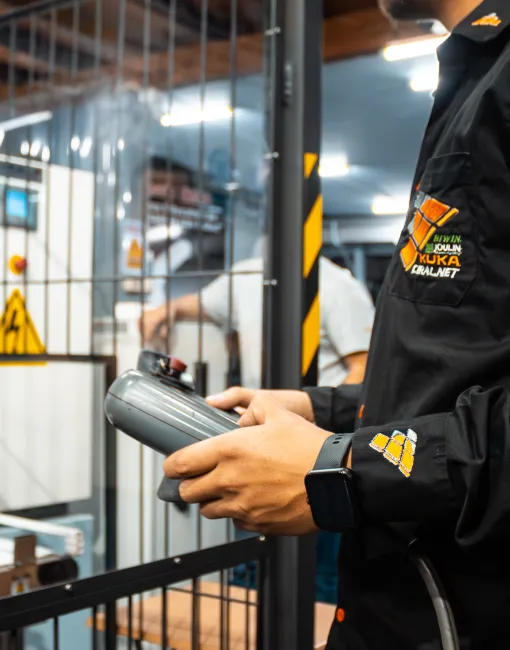
Ajuste fino de trayectorias, sensores de presencia y transporte motorizado en planta.
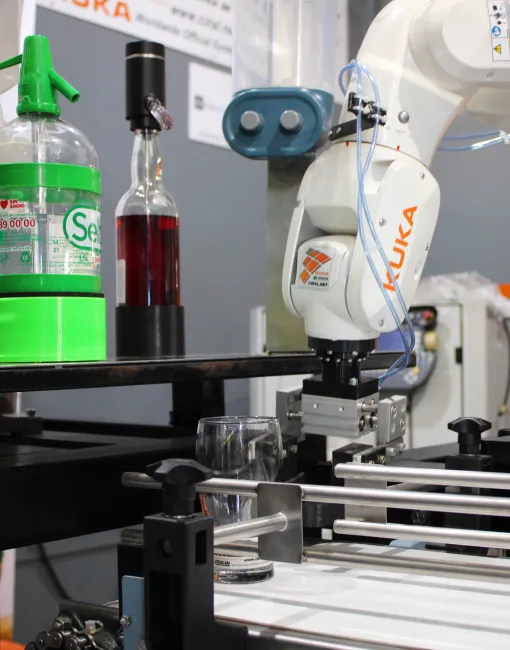
Plataforma didáctica industrial pionera desarrollada por CIRAL con financiamiento del Consejo Nacional de Ciencia y Tecnología (CONACYT). Diseñada para formar a las futuras generaciones de ingenieros y técnicos paraguayos con hardware estándar de fábrica: robot KUKA KR3 AGILUS, servomotores SEW Eurodrive, SmartPAD, visión artificial y bus AS-Interface.

Plataforma de manufactura flexible con robot KUKA KR3 AGILUS y módulos intercambiables.

Proyecto tecnológico de impacto nacional para modernización de la educación técnica.

Seguimiento dinámico de piezas sobre cinta móvil con cámara de visión industrial.

Enseñanza práctica de cinemática inversa, puntos de paso y programación de trayectorias en KRL.

Demostración de destreza y calibración fina de coordenadas cartesianas con robot AGILUS.
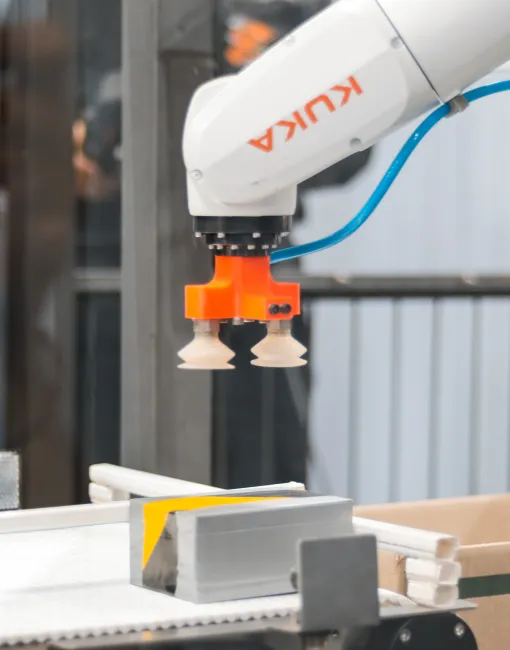
Detección y discriminación de materiales con sensores inductivos y ópticos industriales.
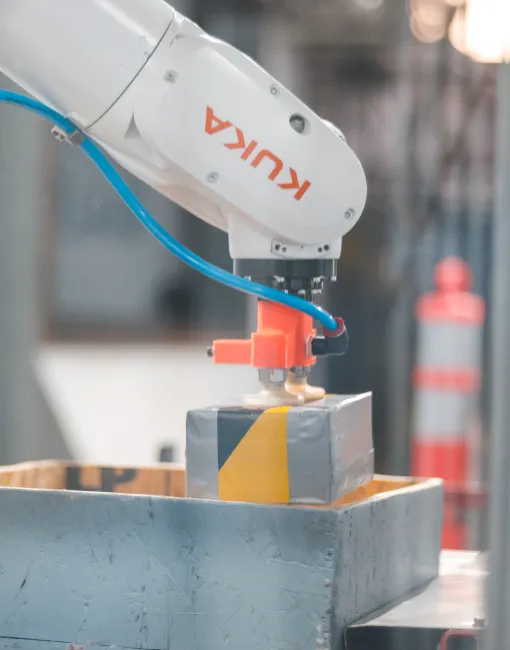
Banda transportadora equipada con motorreductor SEW y encoder para seguimiento exacto.
Alimentador secuencial por gravedad accionado por cilindros compactos normalizados.
Actuador de extremo de brazo con sensores magnéticos de posición abierta y cerrada.
Distribución eléctrica, variadores de frecuencia y bus industrial para conexionado rápido.
Diseño ergonómico y robusto que permite reconfigurar estaciones según el plan de estudios.
Algoritmos de discriminación morfológica y cromática para clasificación automatizada.
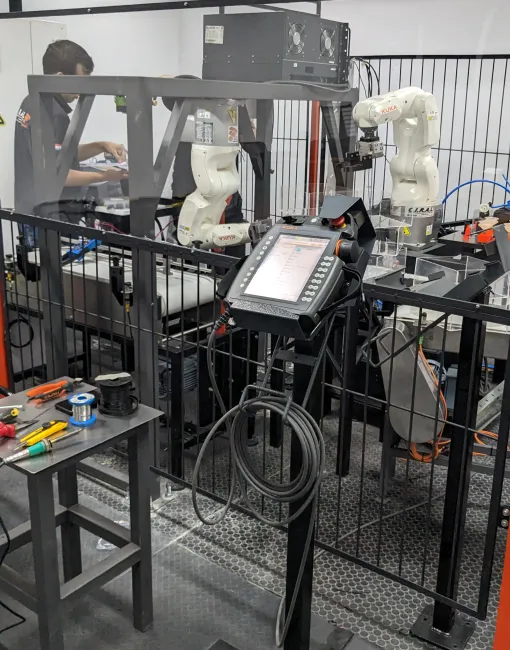
Transferencia de conocimientos en programación robótica, diagnóstico de fallas y seguridad.
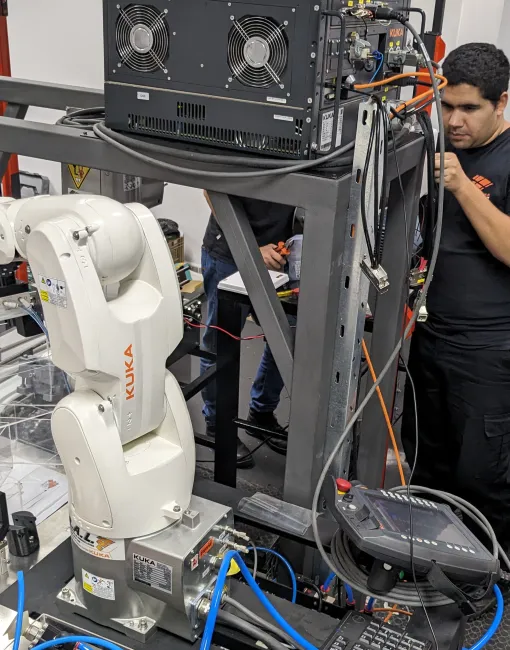
Lógica de parada segura y relés redundantes cumpliendo normas internacionales ISO 13849-1.
Medición de inercias de herramienta para máxima fluidez y protección de la mecánica del robot.

Topología de bus industrial y esquema de intercambio de señales digitales en la celda.
Diseño, cálculo de elementos finitos y fabricación CNC del actuador robótico 'Gripper Goliat Jar Grip-8'. Especialmente concebido para la sujeción simultánea por el cuello de botellones de agua de 20 litros. Equipado con mordazas autocentrantes de elastómero de alto agarre, enclavamiento neumático de seguridad y brida ISO de conexión directa para robots KUKA.

Gripper mecatrónico de alta resistencia para sujeción pesada de botellones sin deslizamiento.
Cilindros de doble efecto con amortiguación y sensores magnéticos de confirmación de agarre.

Carga y descarga ininterrumpida de botellones eliminando esfuerzos manuales pesados.
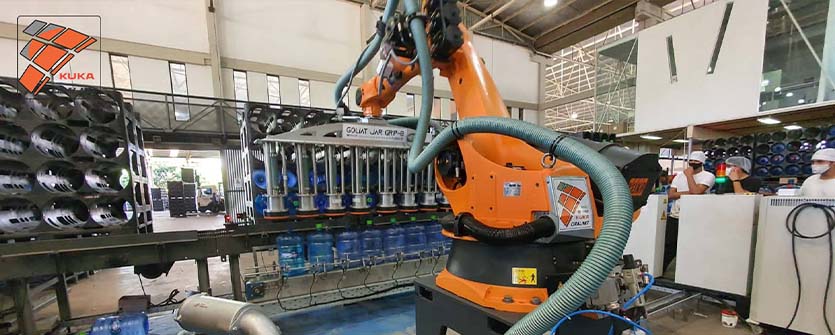
Fijación de alta rigidez para soportar momentos torsores durante aceleraciones rápidas.
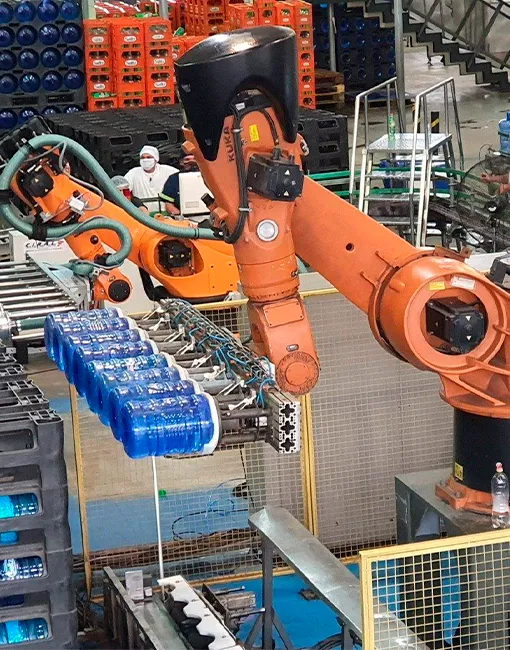
Optimización integral del flujo logístico con máxima fiabilidad mecánica 24/7.
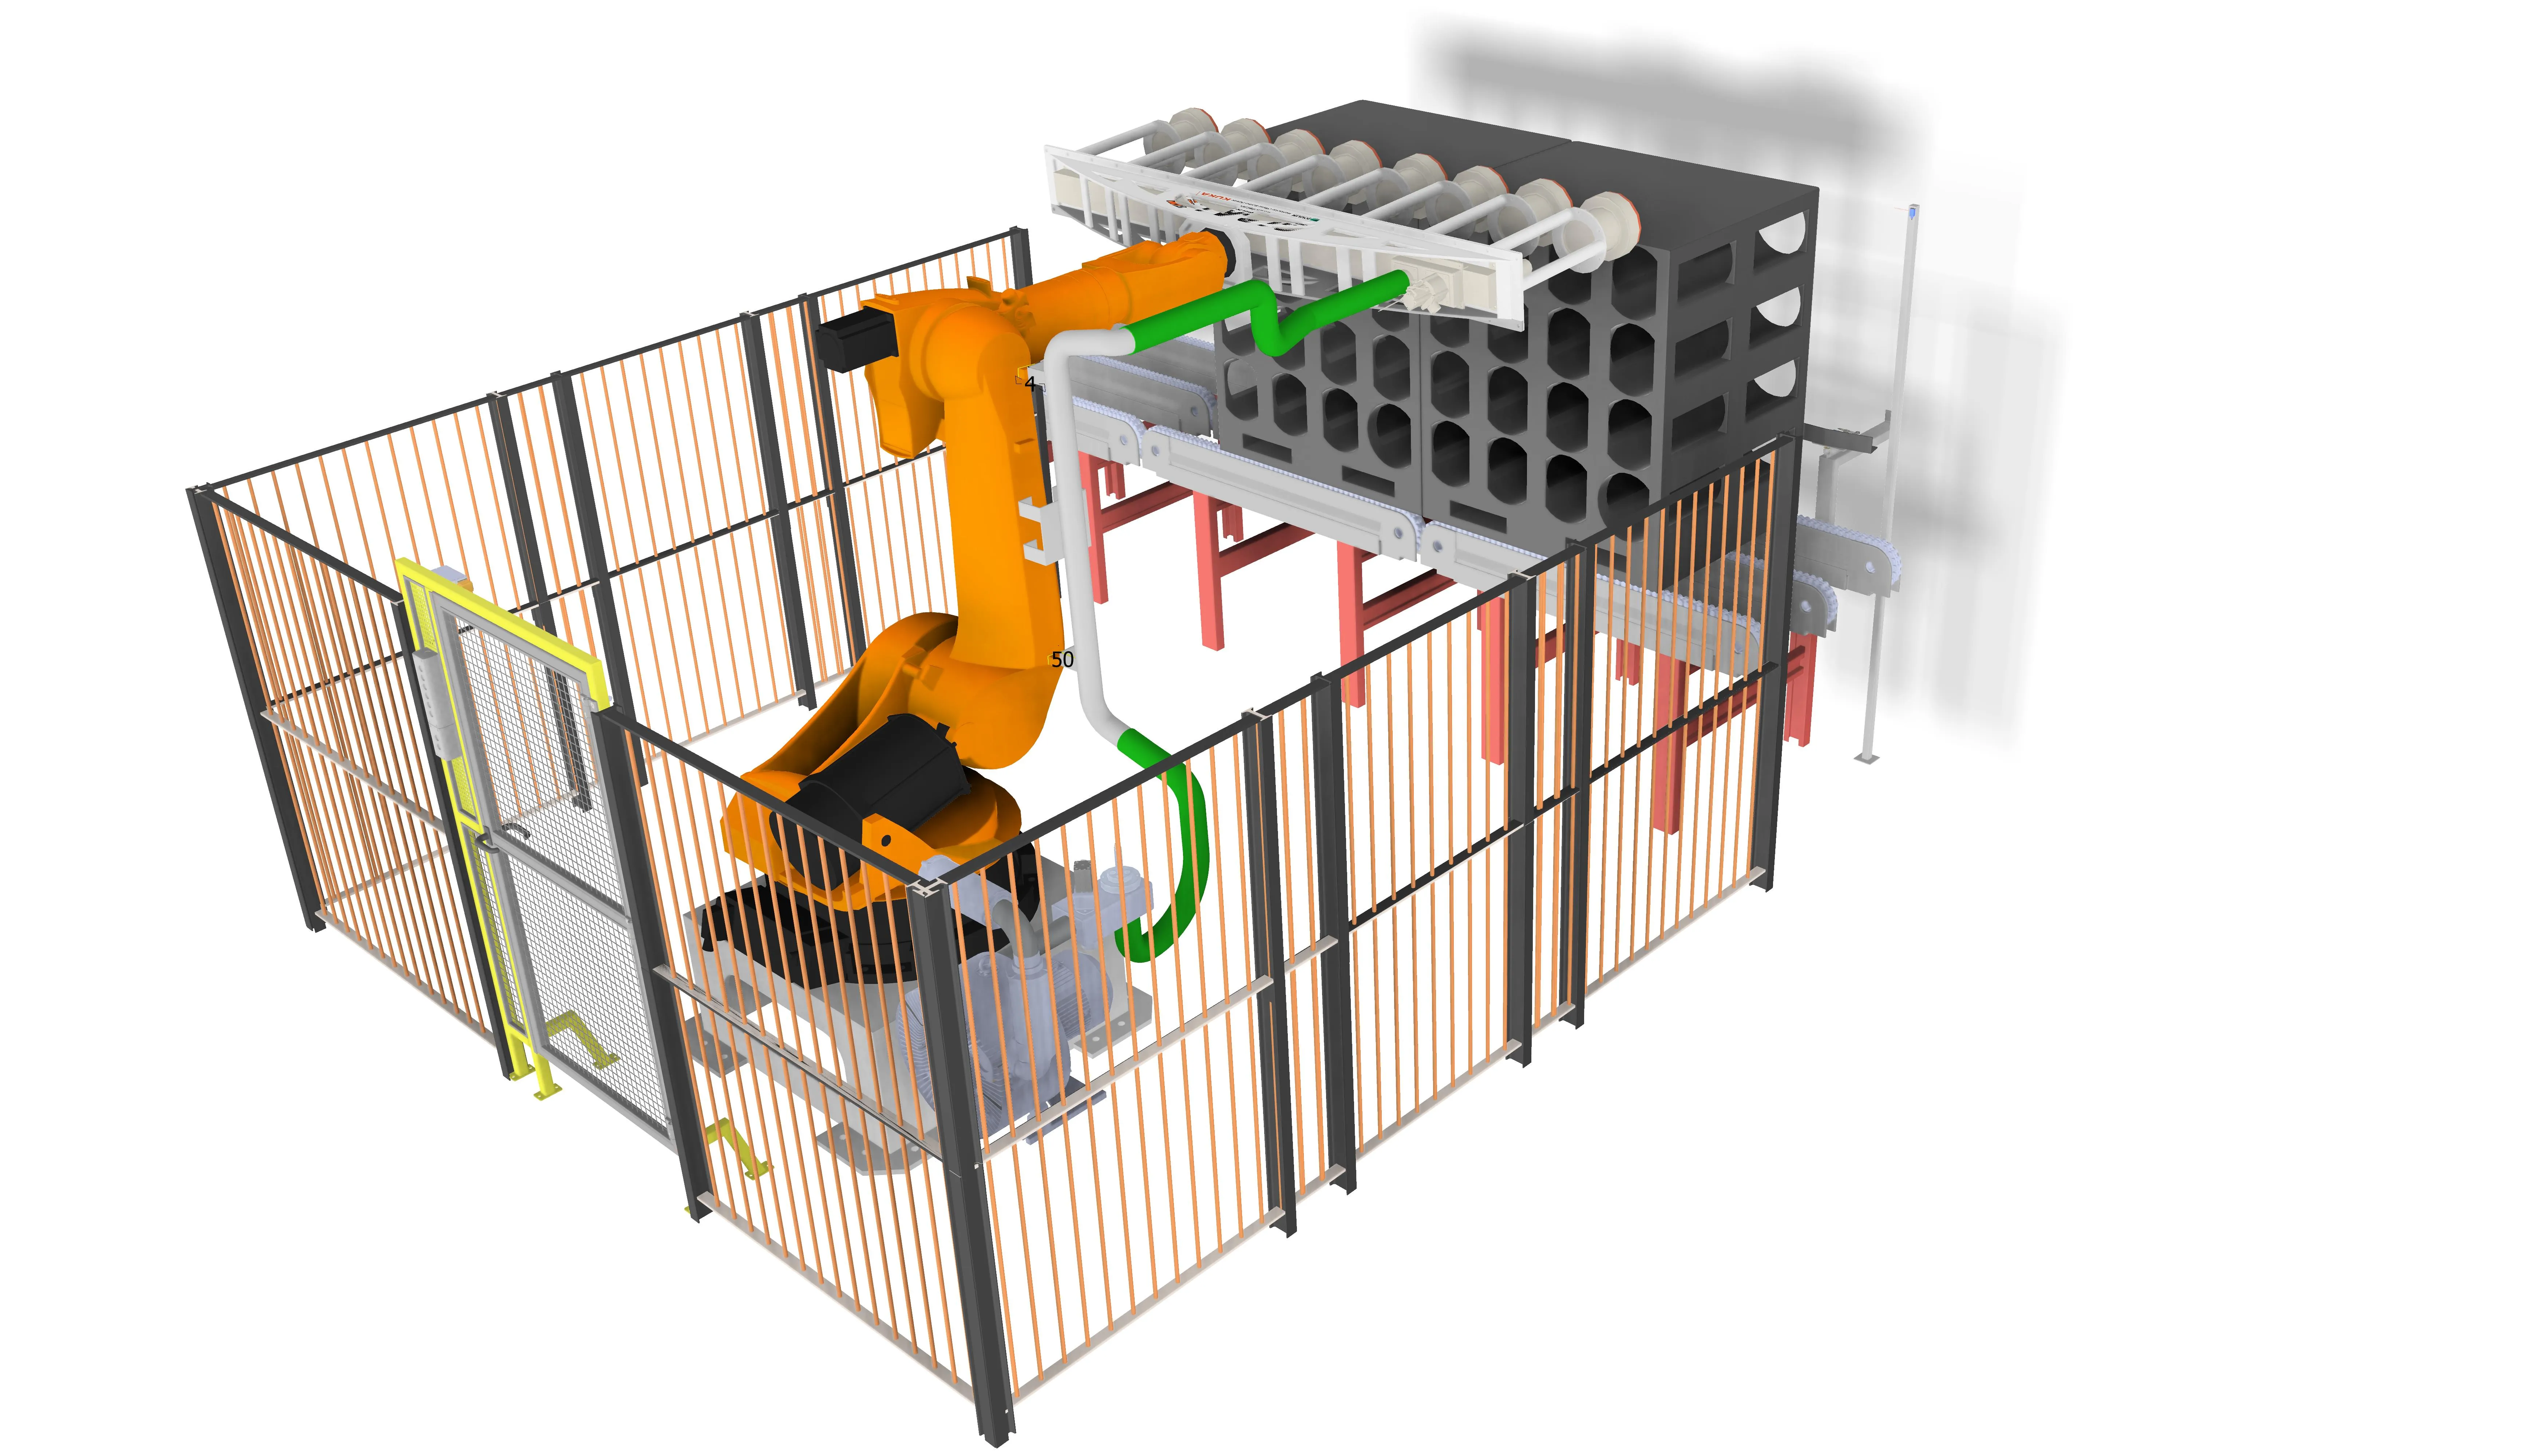
Posicionamiento milimétrico de las canastillas para entrada y salida rápida del robot.

Ajuste de tiempos de ciclo y validación de seguridad operativa con personal de planta.

Reducción sustancial del tiempo de embalaje con repetibilidad geométrica constante.
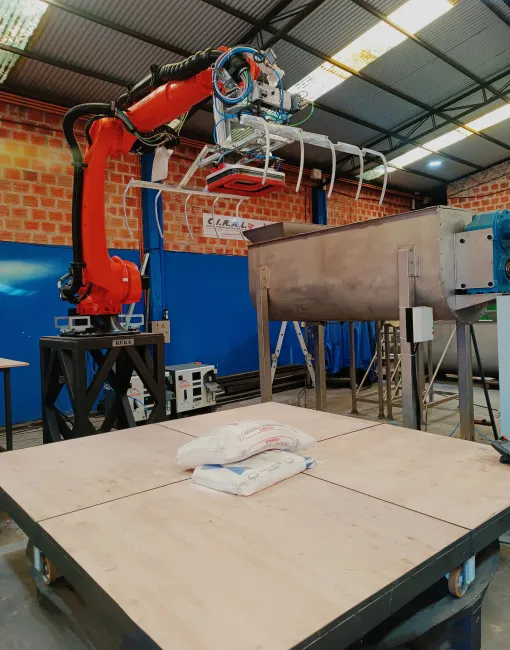
Exportación de ingeniería paraguaya hacia el mercado boliviano. Celda de paletizado de sacos pesados de 25 kg y 50 kg con robot industrial KUKA. Incluye prensa neumática superior de aplanado de capas, mesa giratoria orientadora para mosaicos entrelazados y transportador de entrada con rodillos aplanadores.
Modernización de la línea de ensacado, dosificación y empaque continuo para productos alimenticios de consumo masivo. Integración de robots KUKA, ejes lineales motorizados HIWIN de bajo rozamiento, cintas sanitarias en acero inoxidable y terminales HMI con control de recetas.
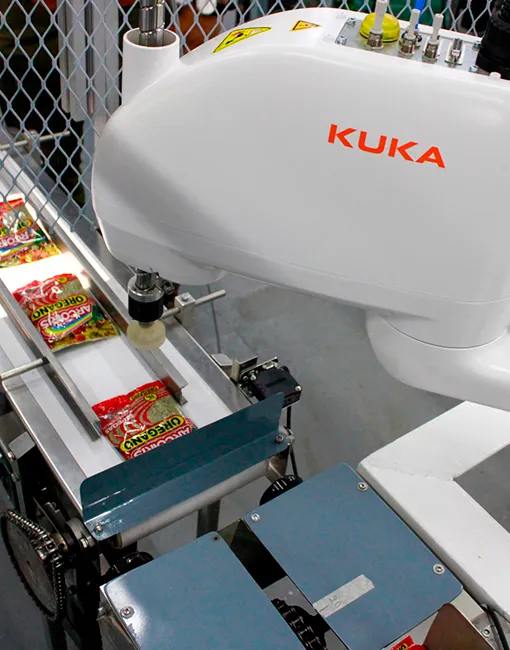
Automatización de final de línea para especias y productos alimenticios empaquetados.
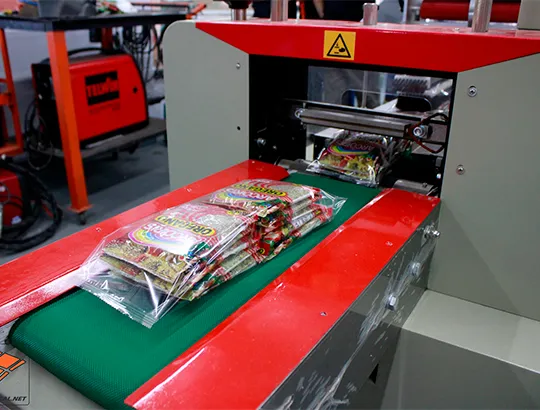
Agrupamiento automático de paquetes pequeños en cajas maestras de cartón corrugado.
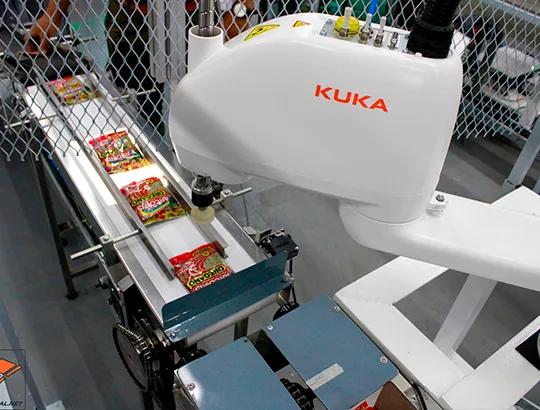
Control dinámico de velocidad en cintas transportadoras mediante fotocélulas de presencia.

Monitoreo en tiempo real del OEE, diagnóstico de paradas y gestión de recetas de producción.
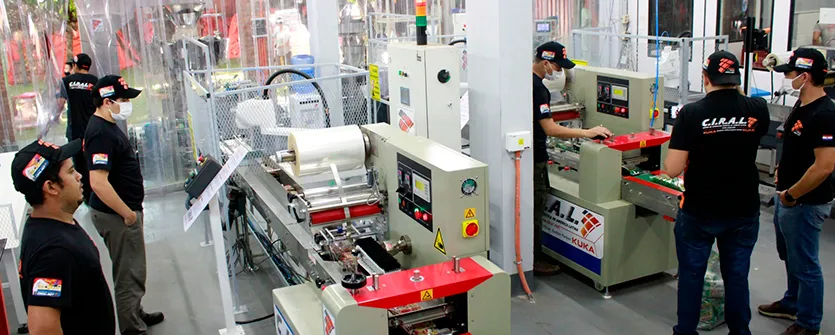
Garantía de integridad de envase con compuerta automática de descarte neumático.

Manipulador ágil y compacto diseñado para operar en espacios reducidos de planta.

Guiado mecatrónico lineal para posicionamiento rápido de paquetes con mínima fricción.
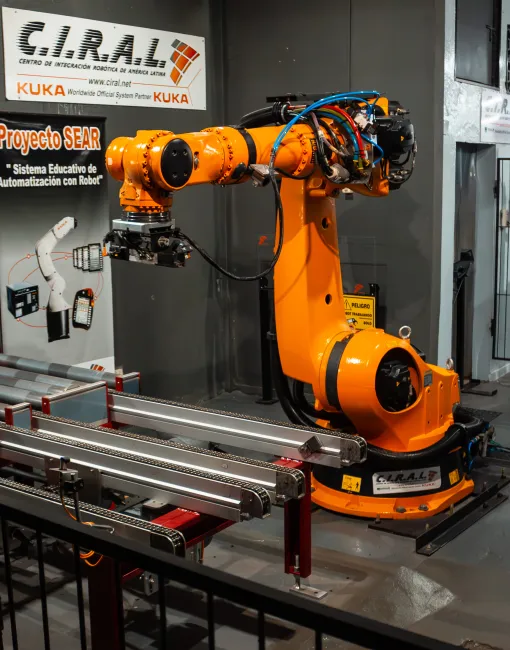
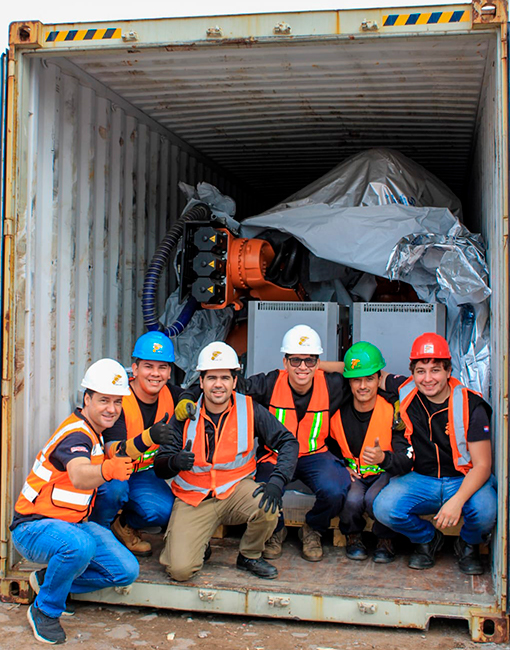
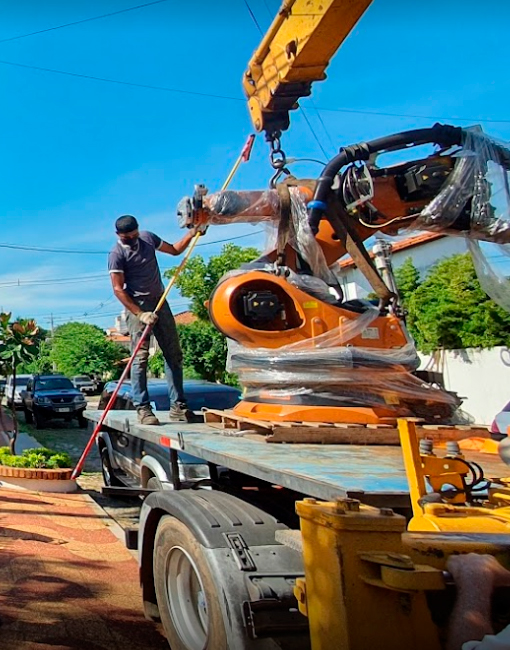
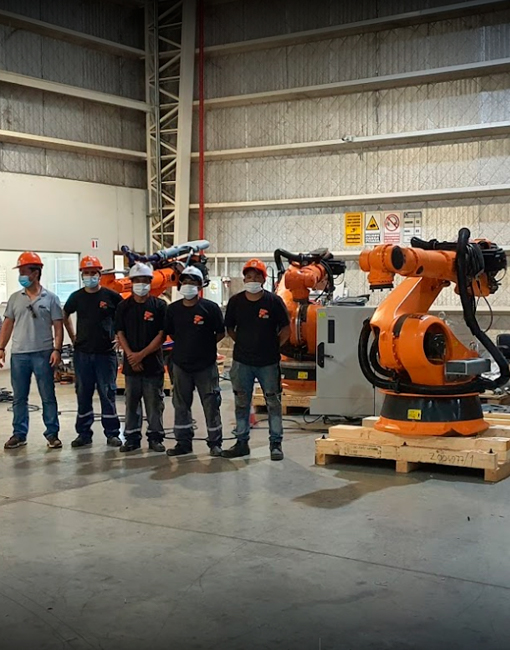
Banco de ensayos técnicos, mantenimiento predictivo/preventivo y comisionamiento de brazos robóticos KUKA de 6 ejes (KUKA KR QUANTEC, KR CYBERTECH, AGILUS) y motorreductores SEW-Eurodrive. Especialistas certificados en puesta a punto cinemática, alineación de reductores cicloidales y parametrización de variadores vectoriales.
Robot articulado de 6 ejes para aplicaciones de paletizado, fundición y trabajo pesado.
Simulación de ciclos de trabajo con cálculo dinámico de esfuerzos y tiempos de parada.
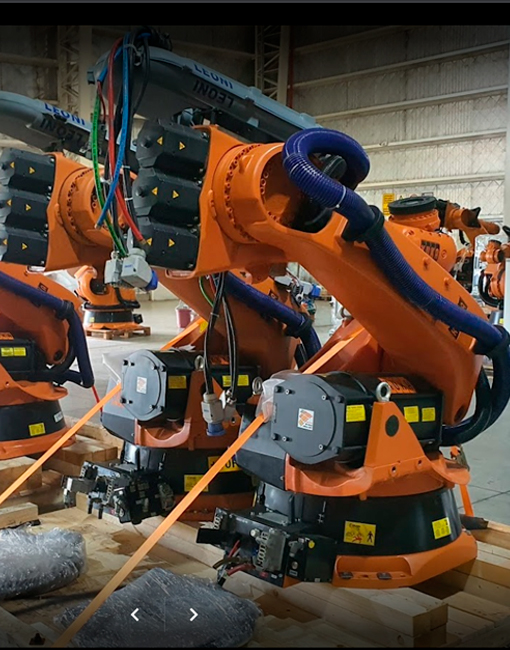
Cableado protegido en manguera articulada contra rozamiento en movimientos veloces.
Ajuste de aceleraciones angulares y optimización de curvas PTP, LIN y CIRC.
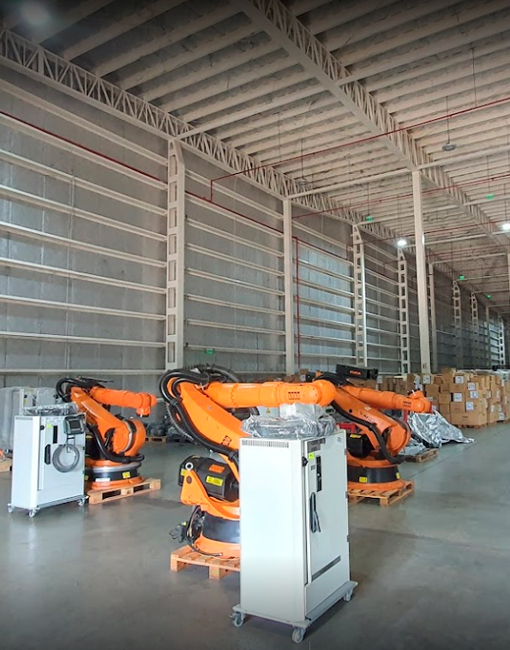
Servicio técnico preventivo certificado para maximizar la vida útil del manipulador.
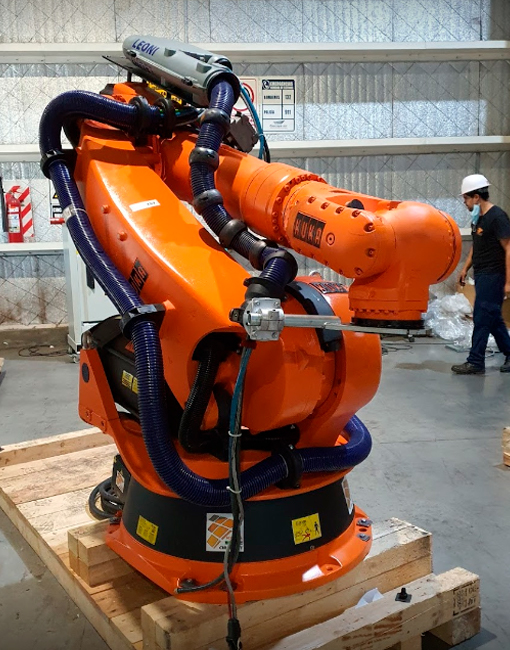
Anclajes estructurales calculados para soportar pares de vuelco en paradas bruscas.
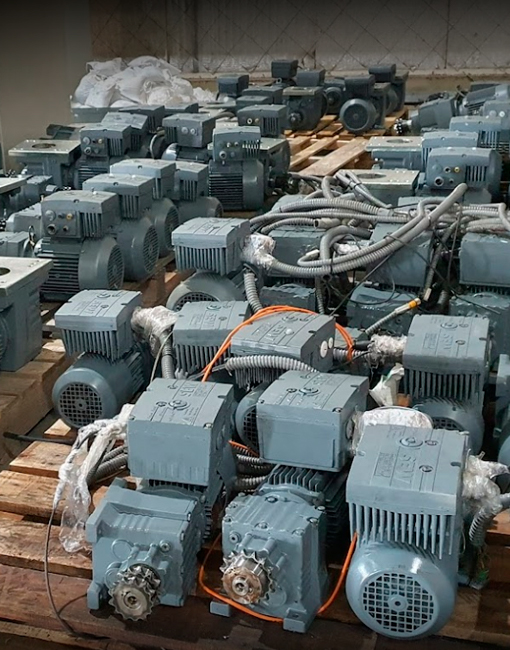
Accionamientos de máxima robustez con freno integrado para líneas de alta demanda.
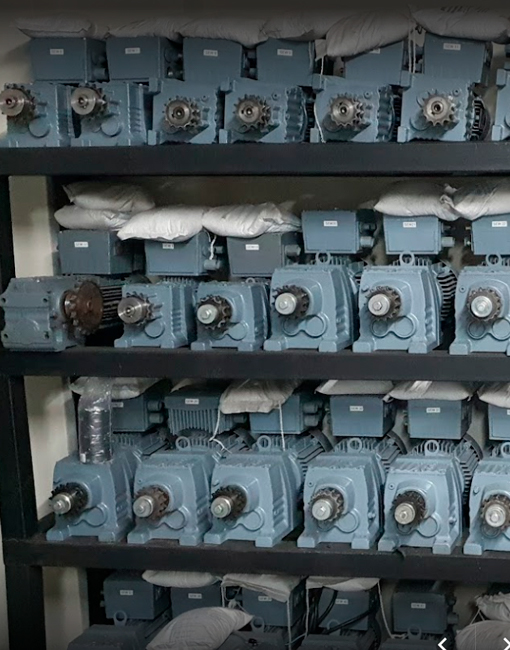
Control dinámico de par y rampas de aceleración que previenen caídas o vuelcos de producto.
Tecnología con propósito e impacto comunitario. CIRAL apoya activamente al Taller de Aves de ASORA Paraguay para la conservación de la fauna silvestre y la educación ambiental infantil, y es auspiciante oficial del Nikola Tesla Robotics Challenge, impulsando el talento de jóvenes estudiantes paraguayos en ciencias y robótica.
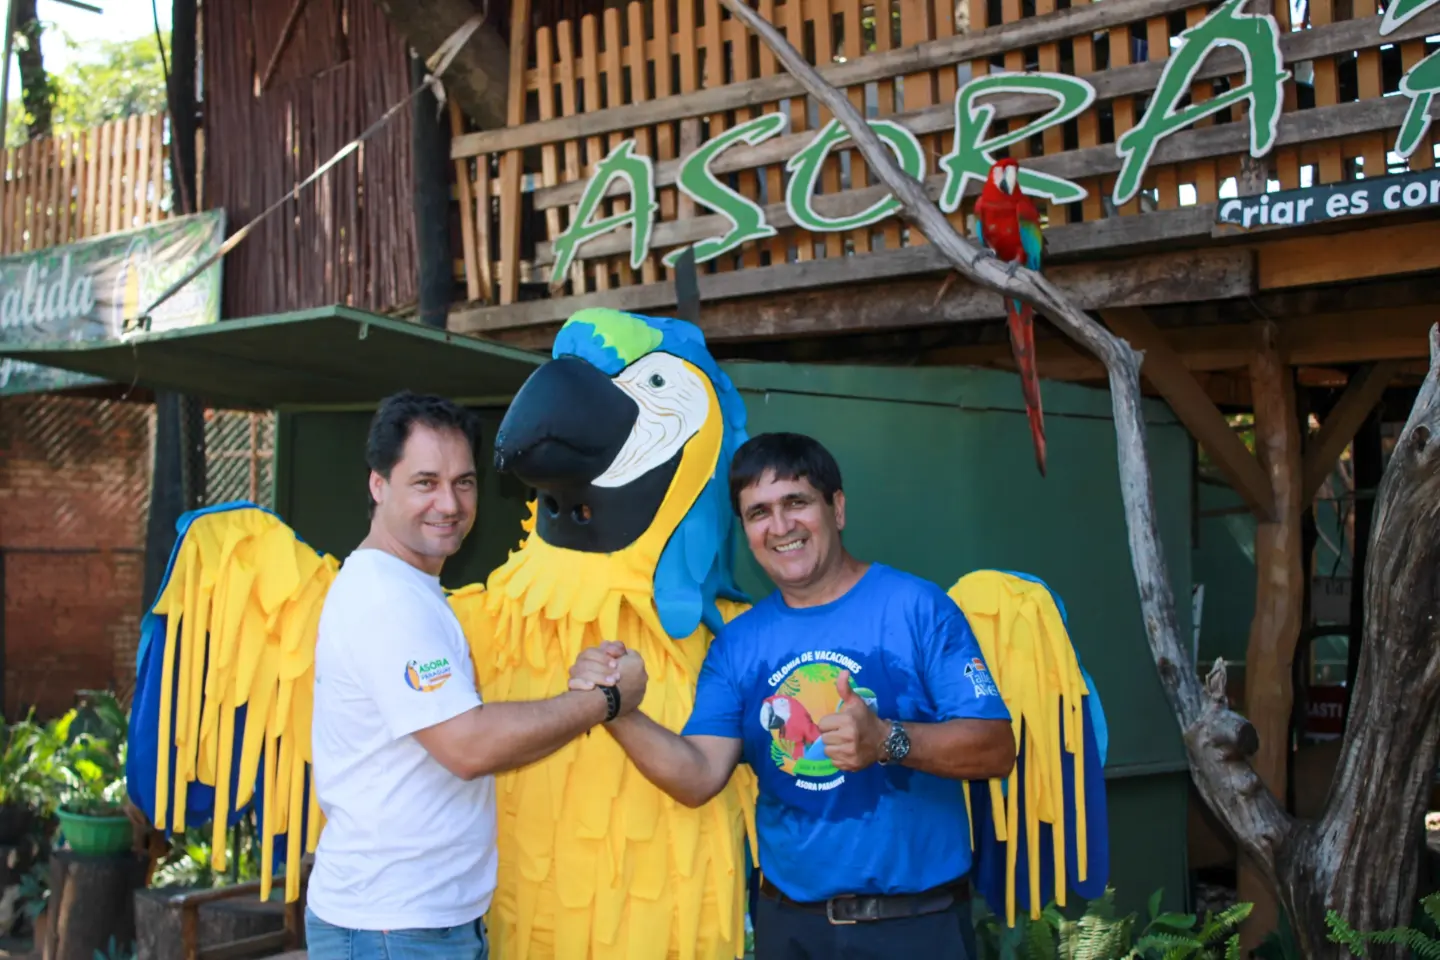
Educación ambiental para sembrar respeto por la naturaleza en las nuevas generaciones.
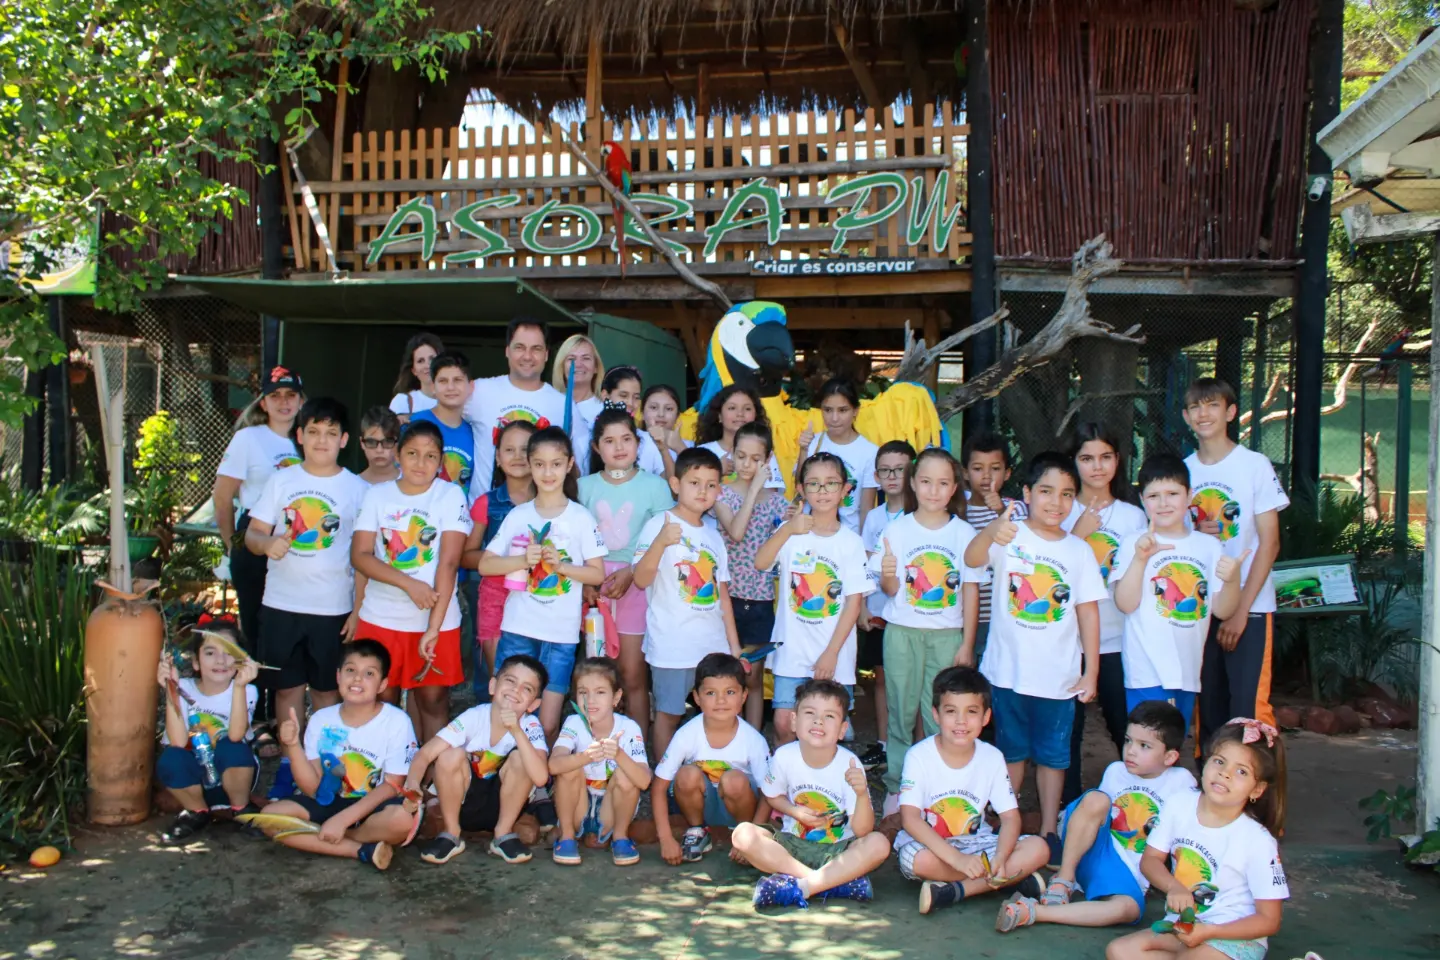
Campañas de sensibilización ciudadana para frenar el tráfico ilegal de animales silvestres.
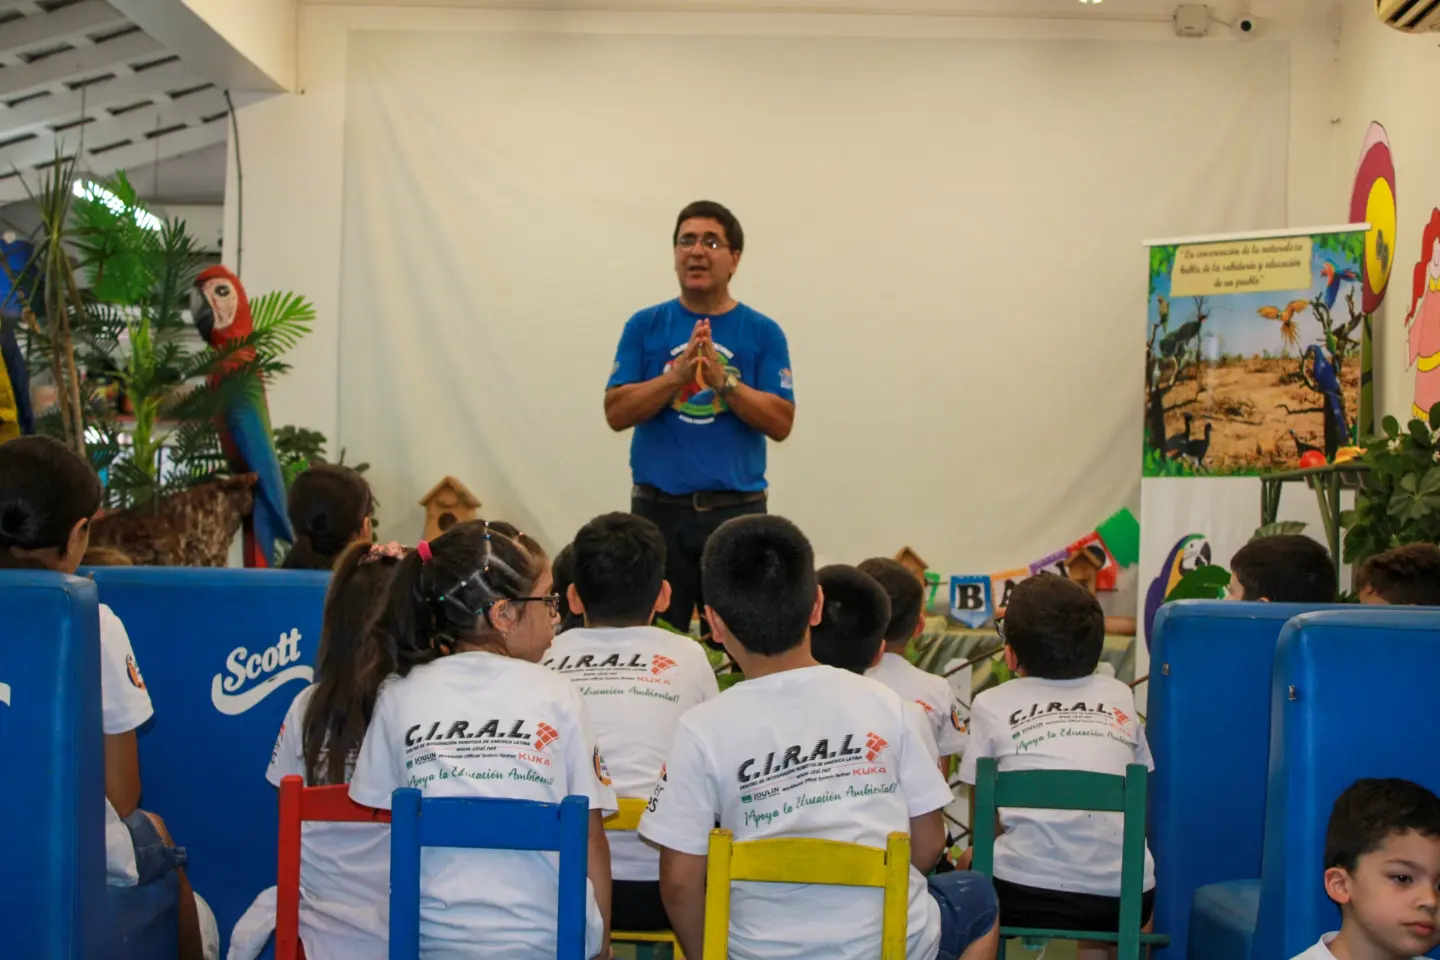
Protocolos veterinarios de recuperación para reinserción responsable en hábitats protegidos.
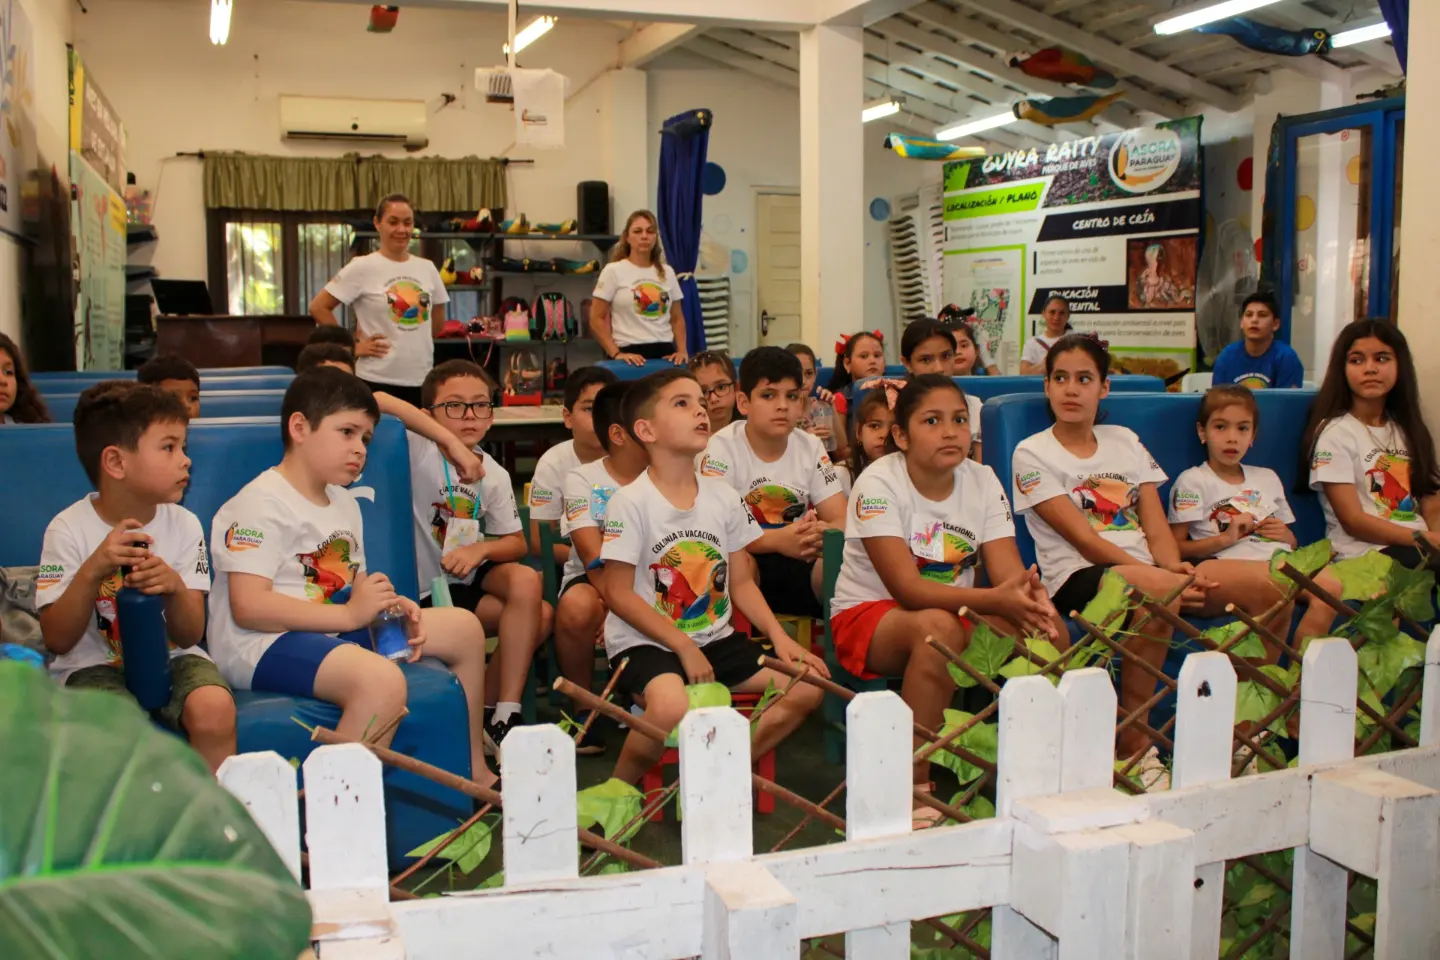
Compromiso genuino con la preservación de la biodiversidad de los bosques paraguayos.
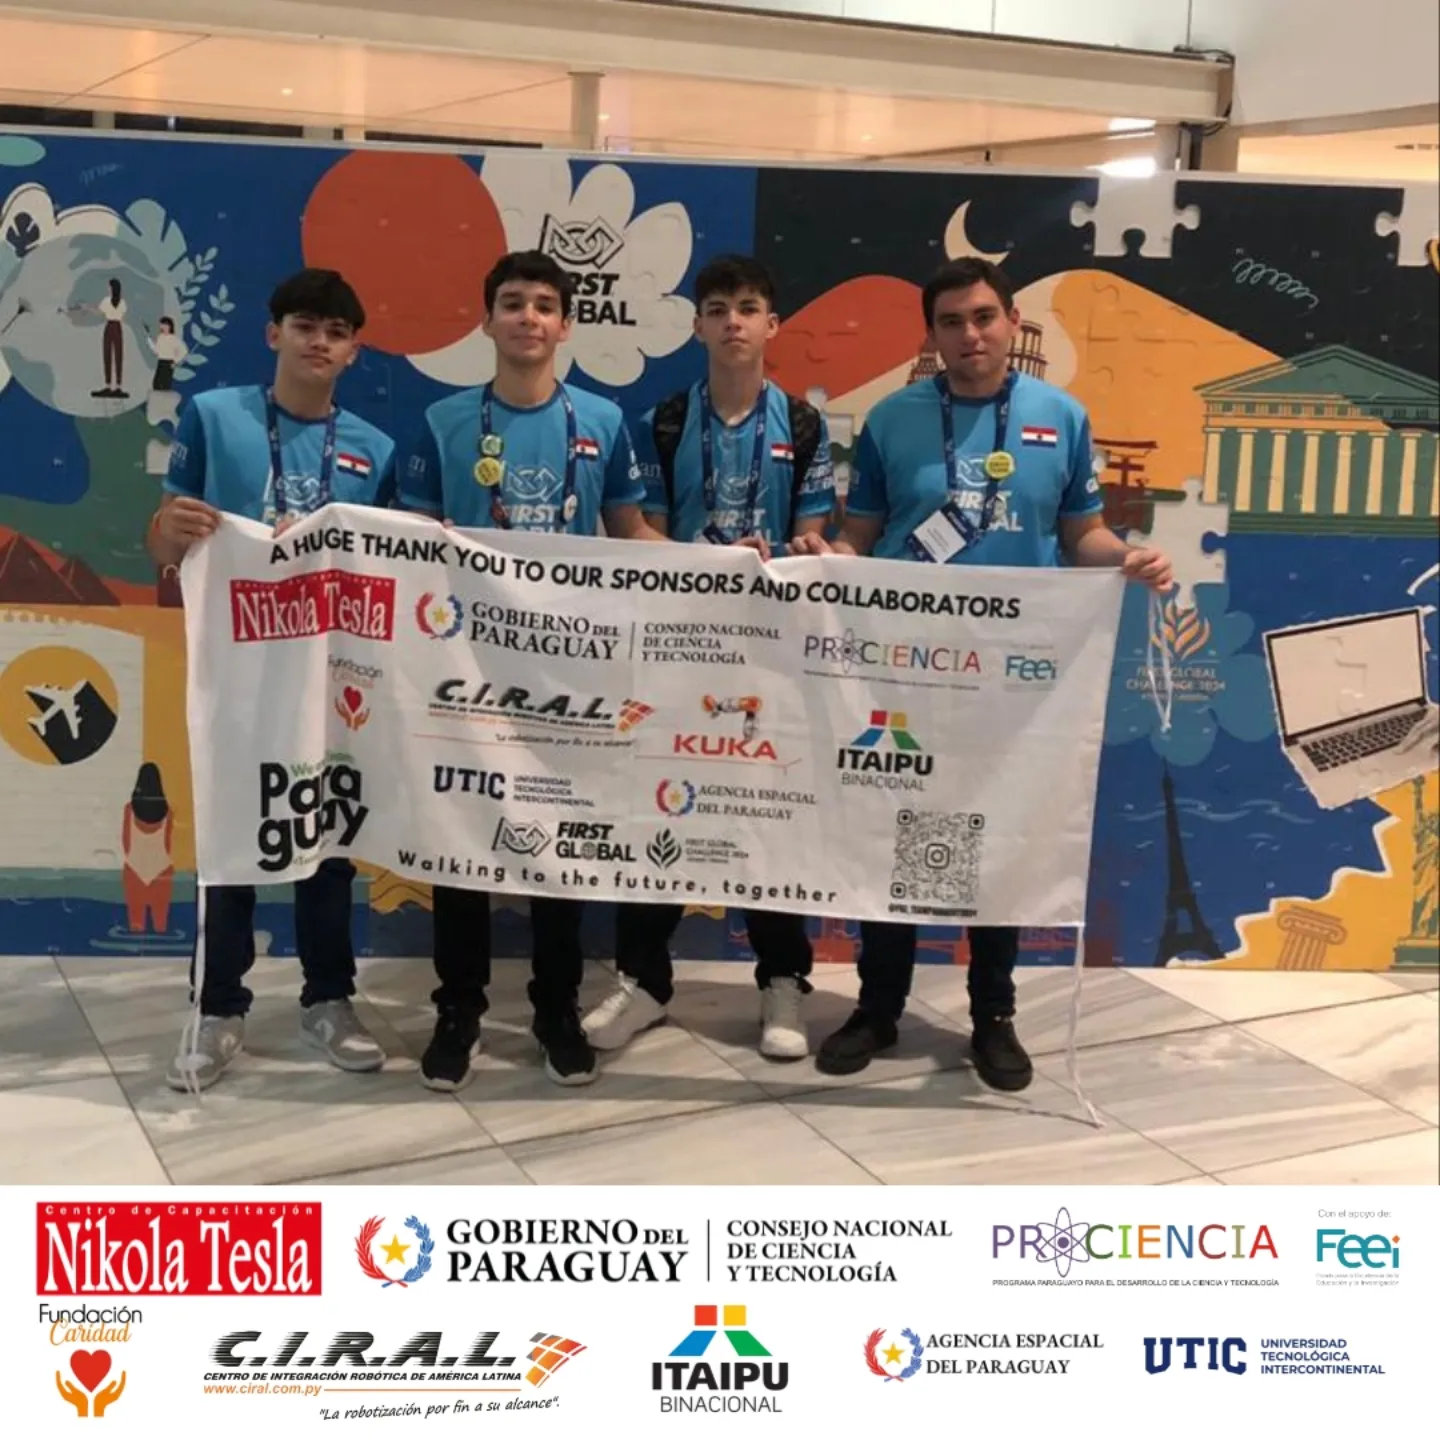
Torneo nacional de robótica que impulsa el pensamiento crítico y la creatividad juvenil.
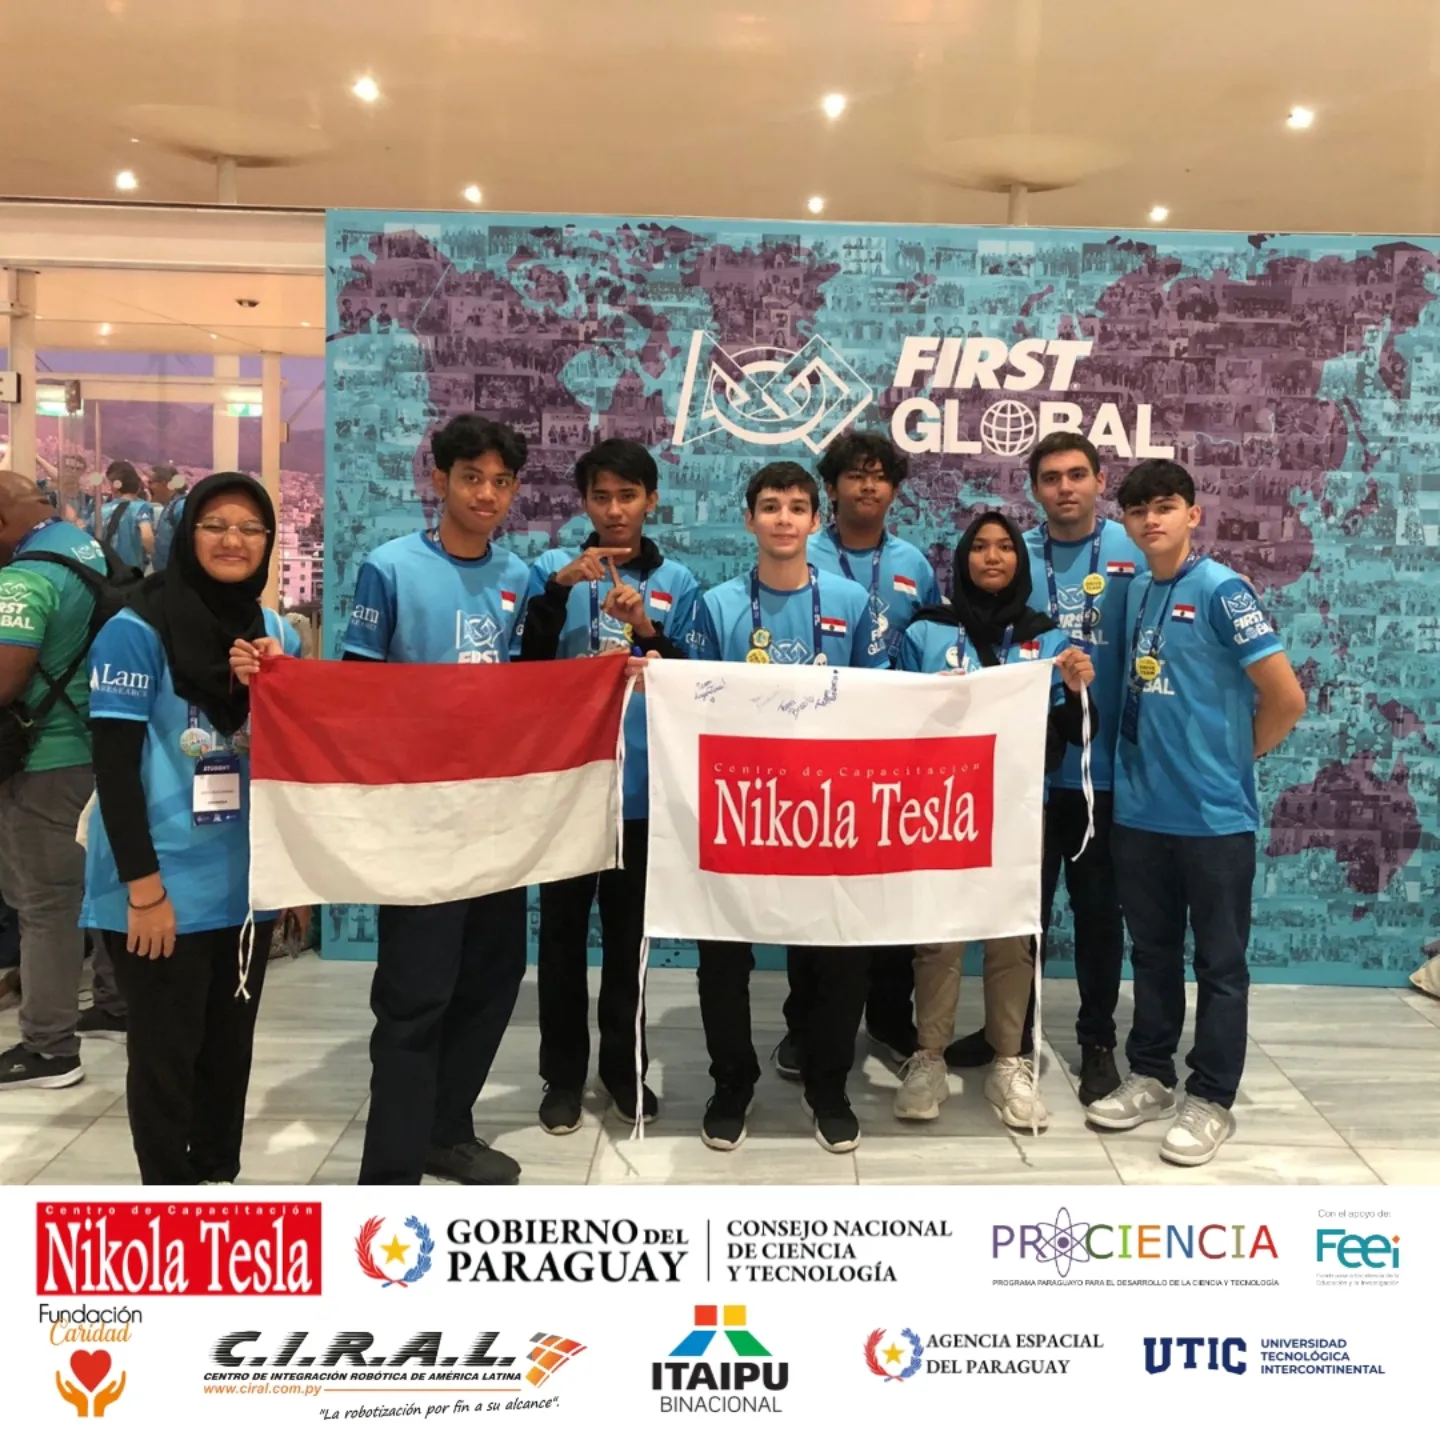
Desarrollo de lógica autónoma para resolución de pistas y laberintos de competencia.
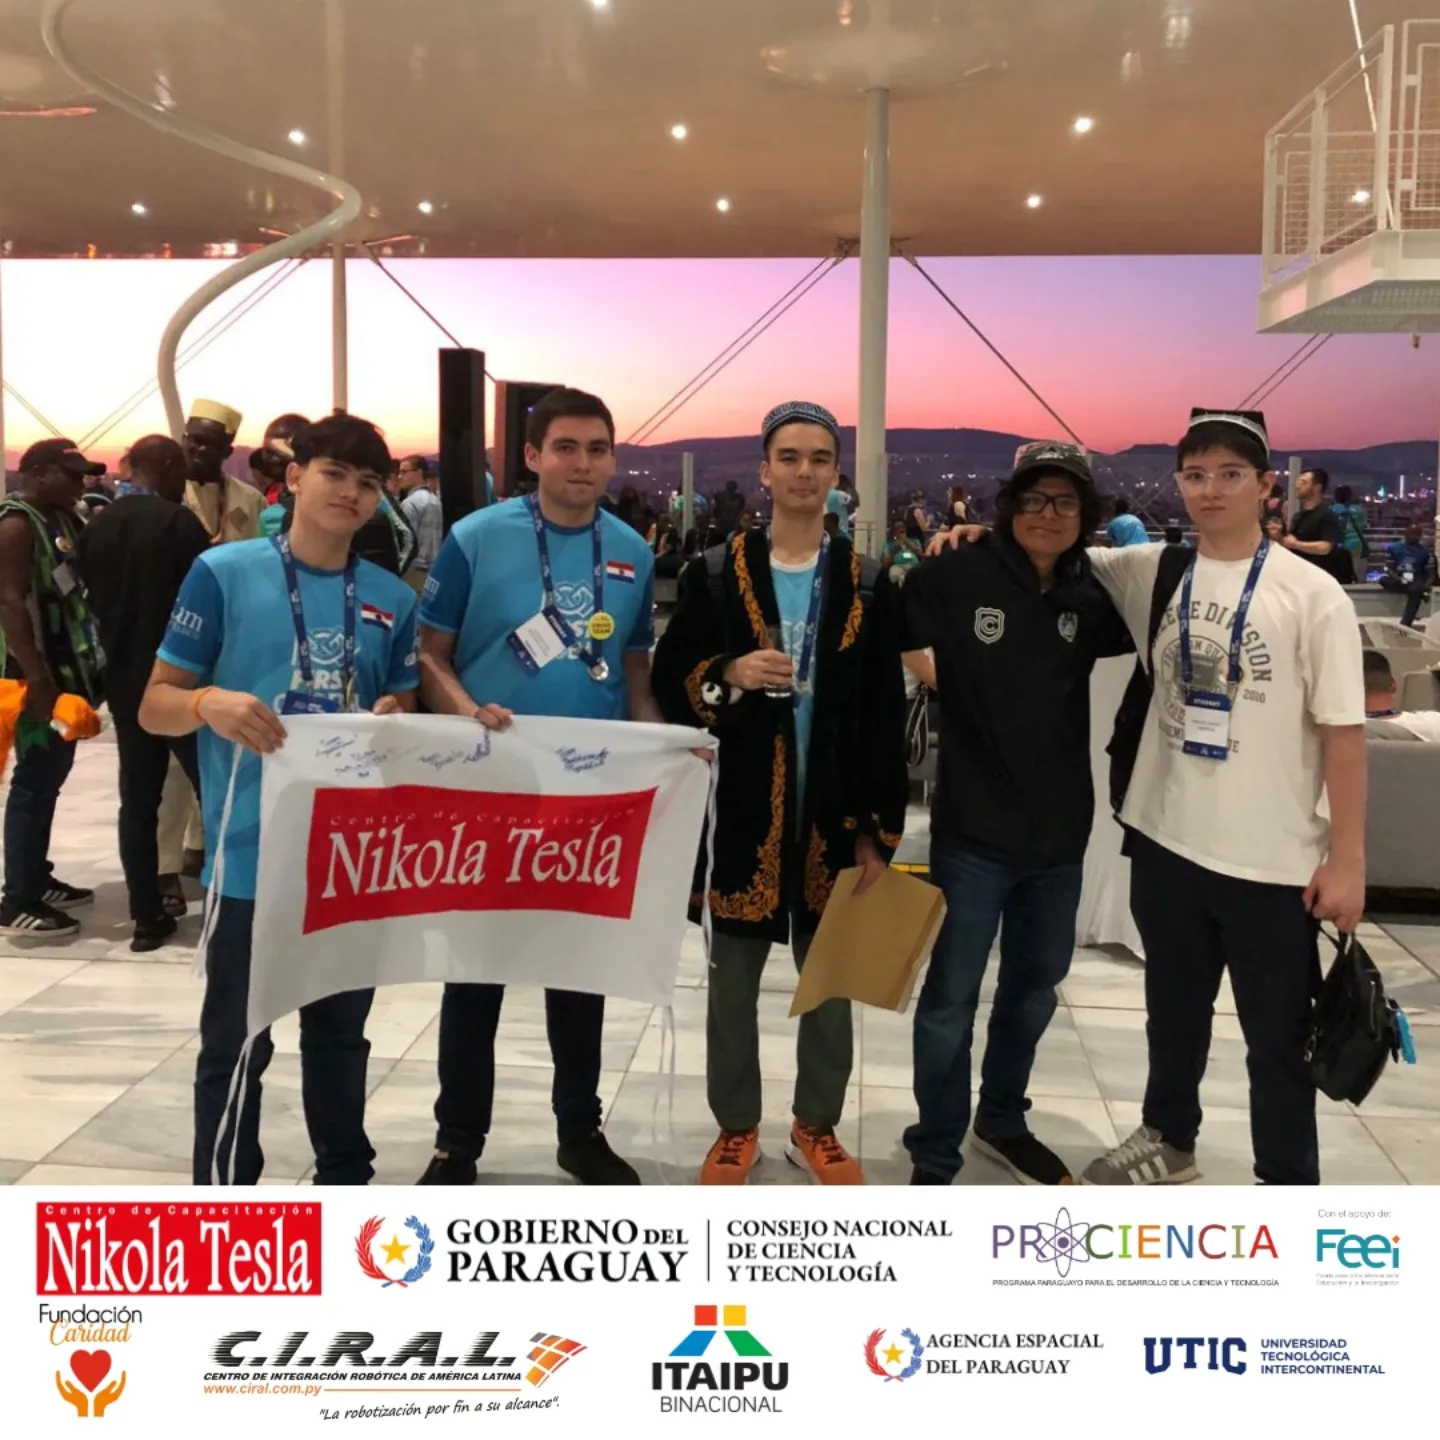
Evaluación en tiempo real de velocidad, tracción, estrategia y fiabilidad mecánica.
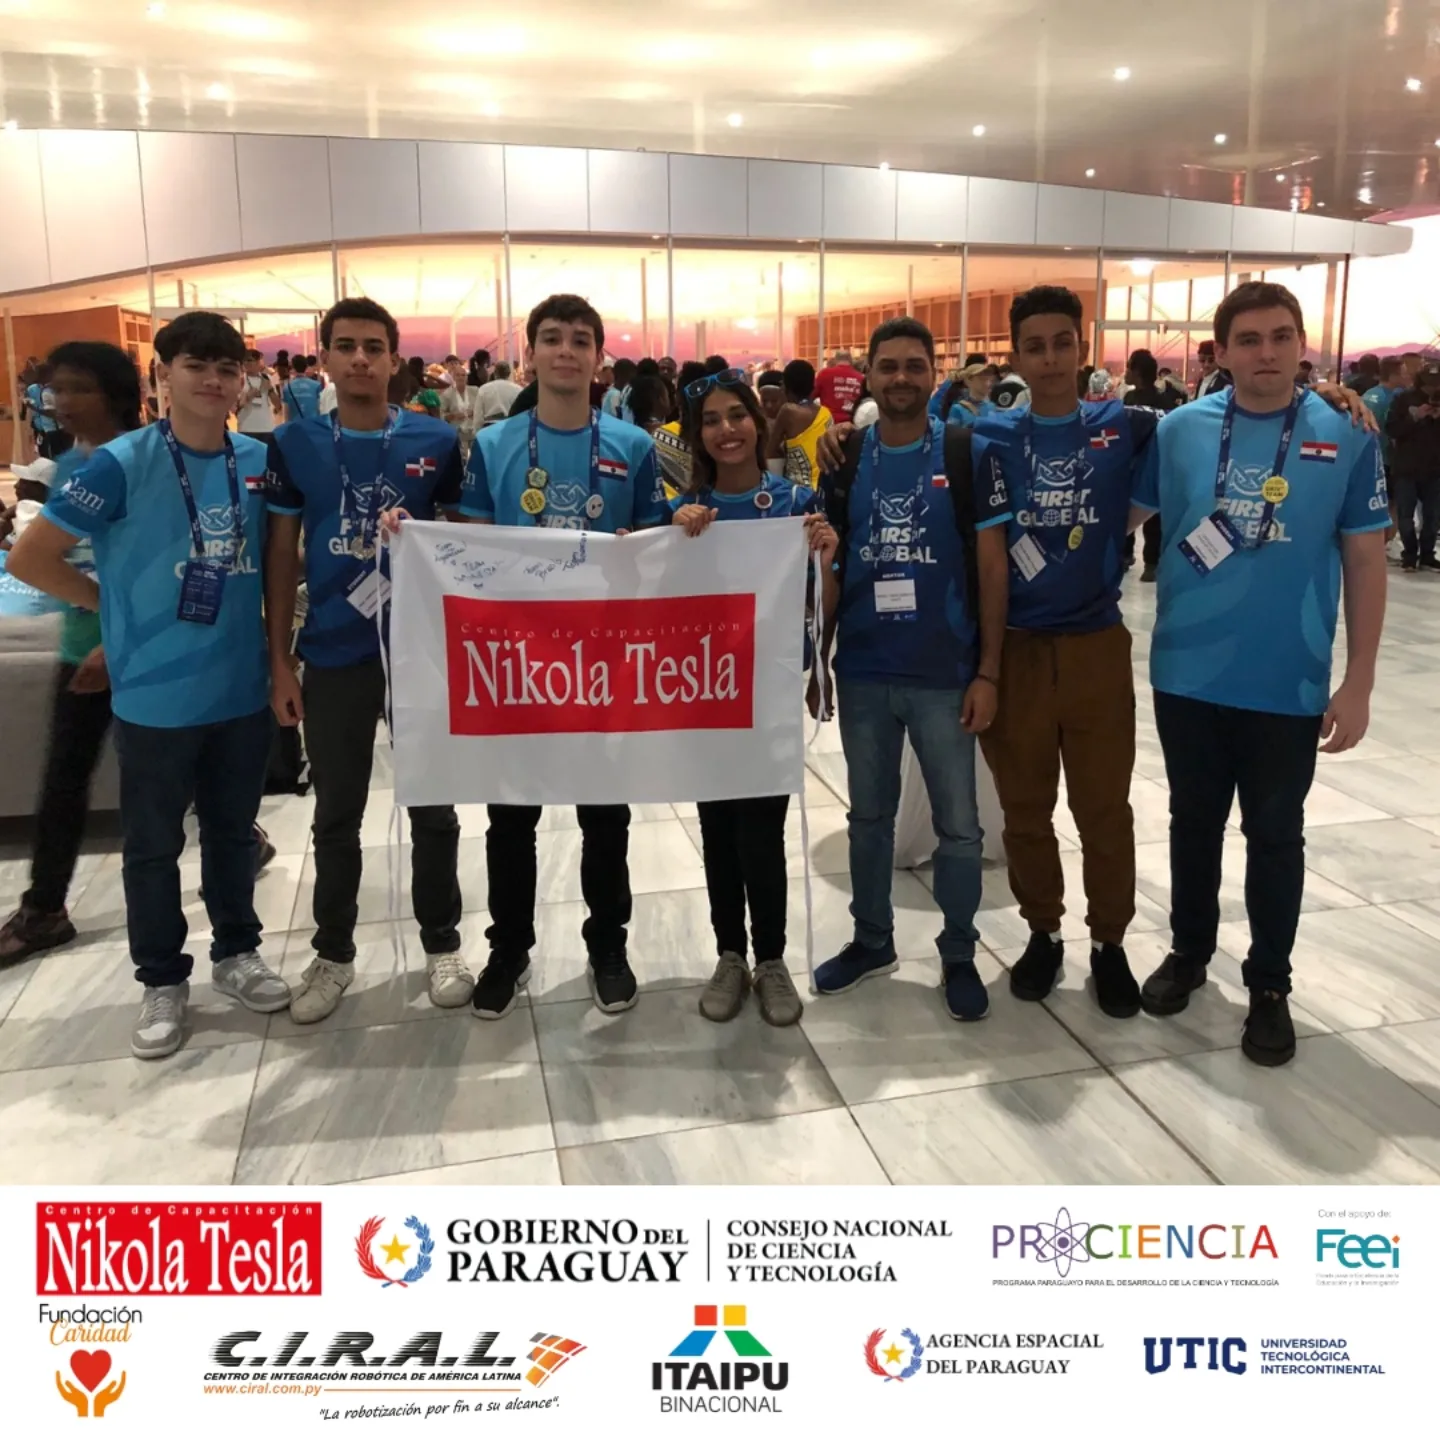
Impulso financiero y técnico de CIRAL a las futuras promesas de la ingeniería nacional.
En CIRAL diseñamos, construimos e integramos celdas robóticas personalizadas para la industria paraguaya y regional. Hablemos hoy mismo para evaluar tu línea productiva.
Copyright ©2026 Ciral® - Centro De Integración Robótica de América Latina